Présentation
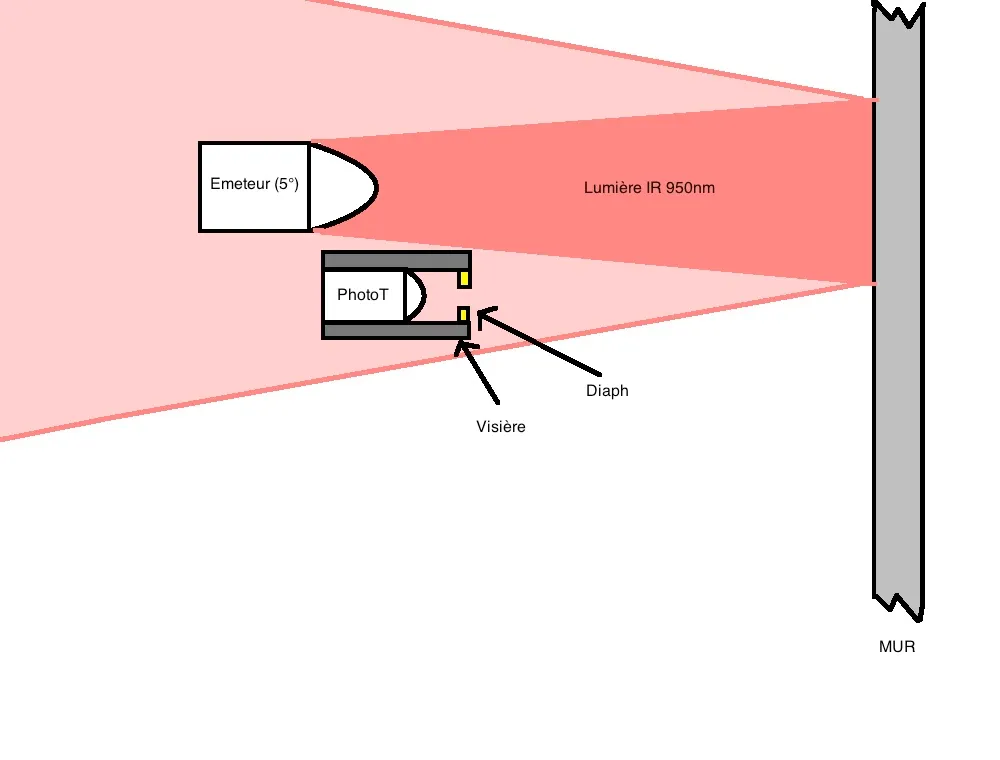
Les robots labyrinthe du club repèrent les murs avec des télémètres optiques. Sur Zhonx III, chaque voie associe un émetteur infrarouge à 950 nm, au faisceau étroit de 5°, et un phototransistor placé derrière une visière et un diaphragme. La lumière renvoyée par le mur diminue quand la distance augmente, mais elle dépend aussi de l’angle et de la surface : chaque capteur doit donc être étalonné. Le robot porte quatre voies, deux frontales et deux diagonales.
Acquisition
Les émetteurs sont pulsés et la mesure est faite sur un convertisseur du STM32F405. Depuis la refonte d’octobre 2026, un temporisateur à 20 kHz découpe chaque milliseconde en créneaux de 50 µs : chaque émetteur s’allume 50 µs toutes les 500 µs, jamais en même temps qu’un émetteur frontal, et deux créneaux éteints mesurent la lumière ambiante, retranchée de chaque lecture. L’instant d’échantillonnage après l’allumage se règle par un balayage et reste en mémoire flash.
Calibration et IR-Bench
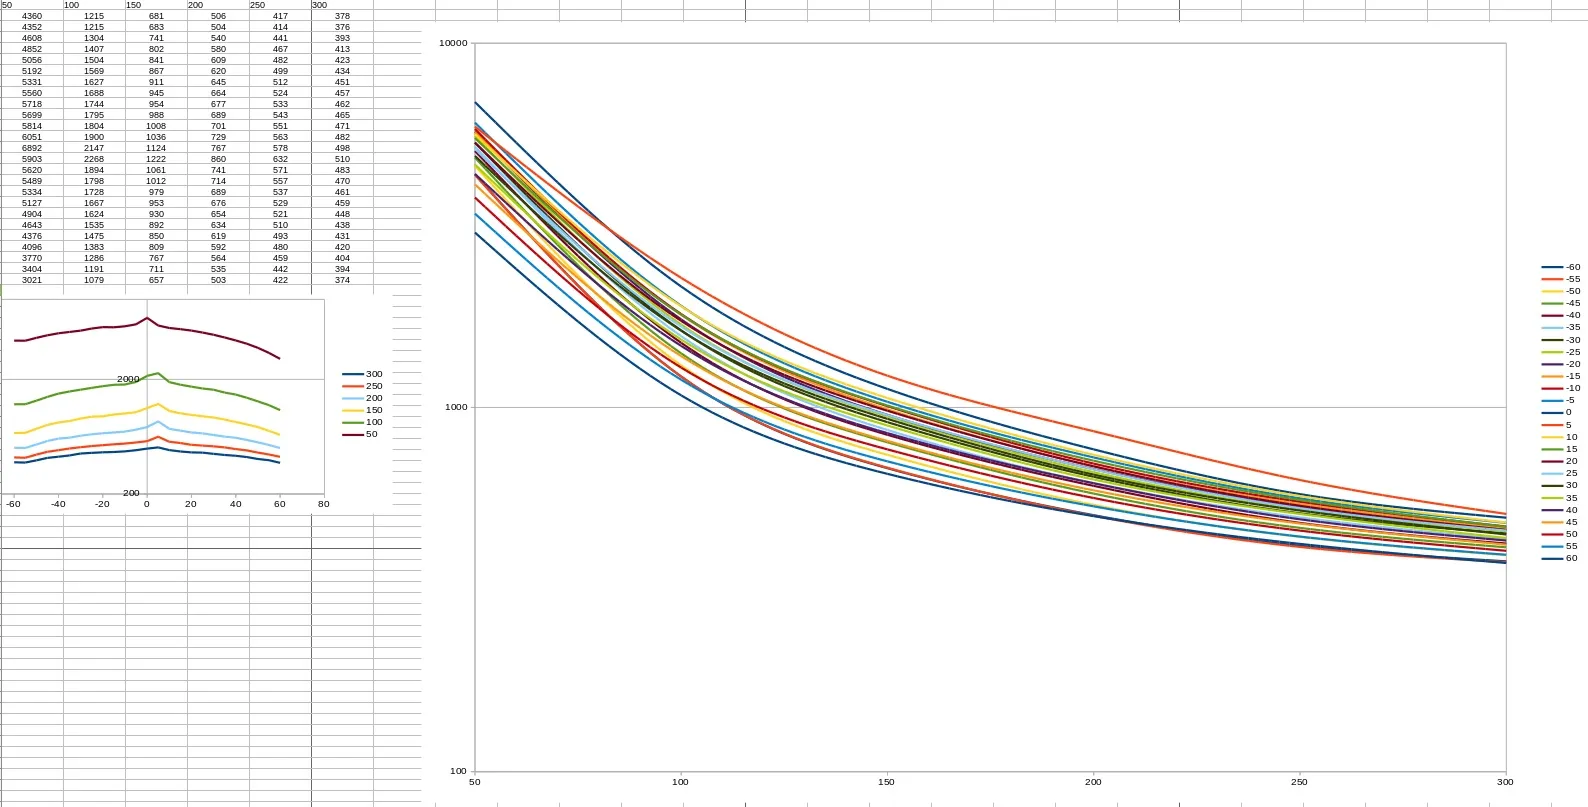
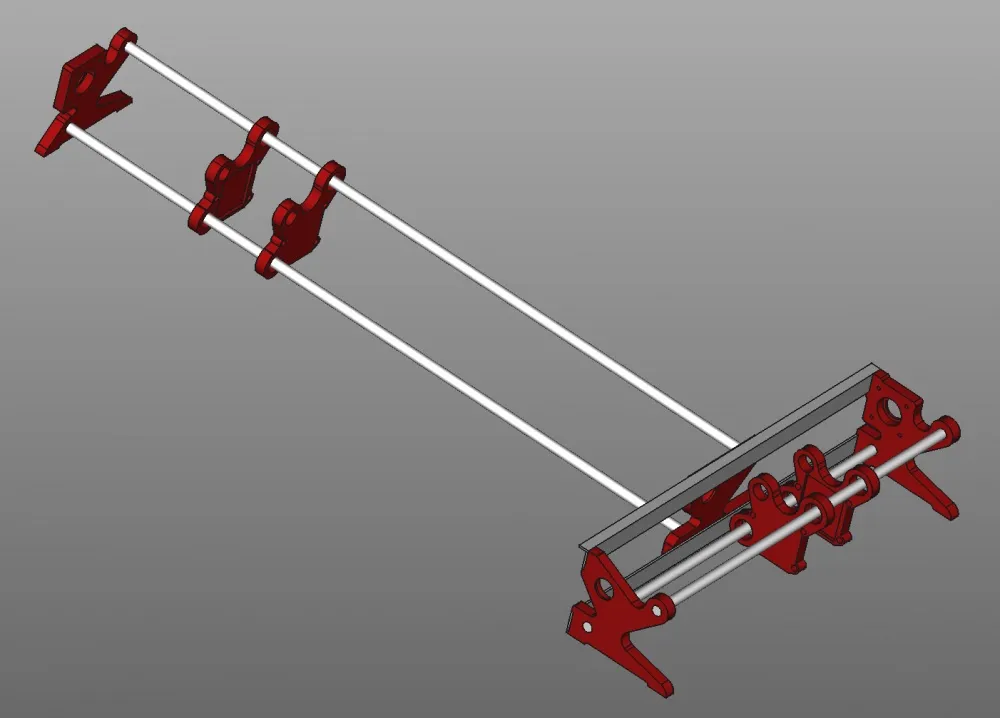
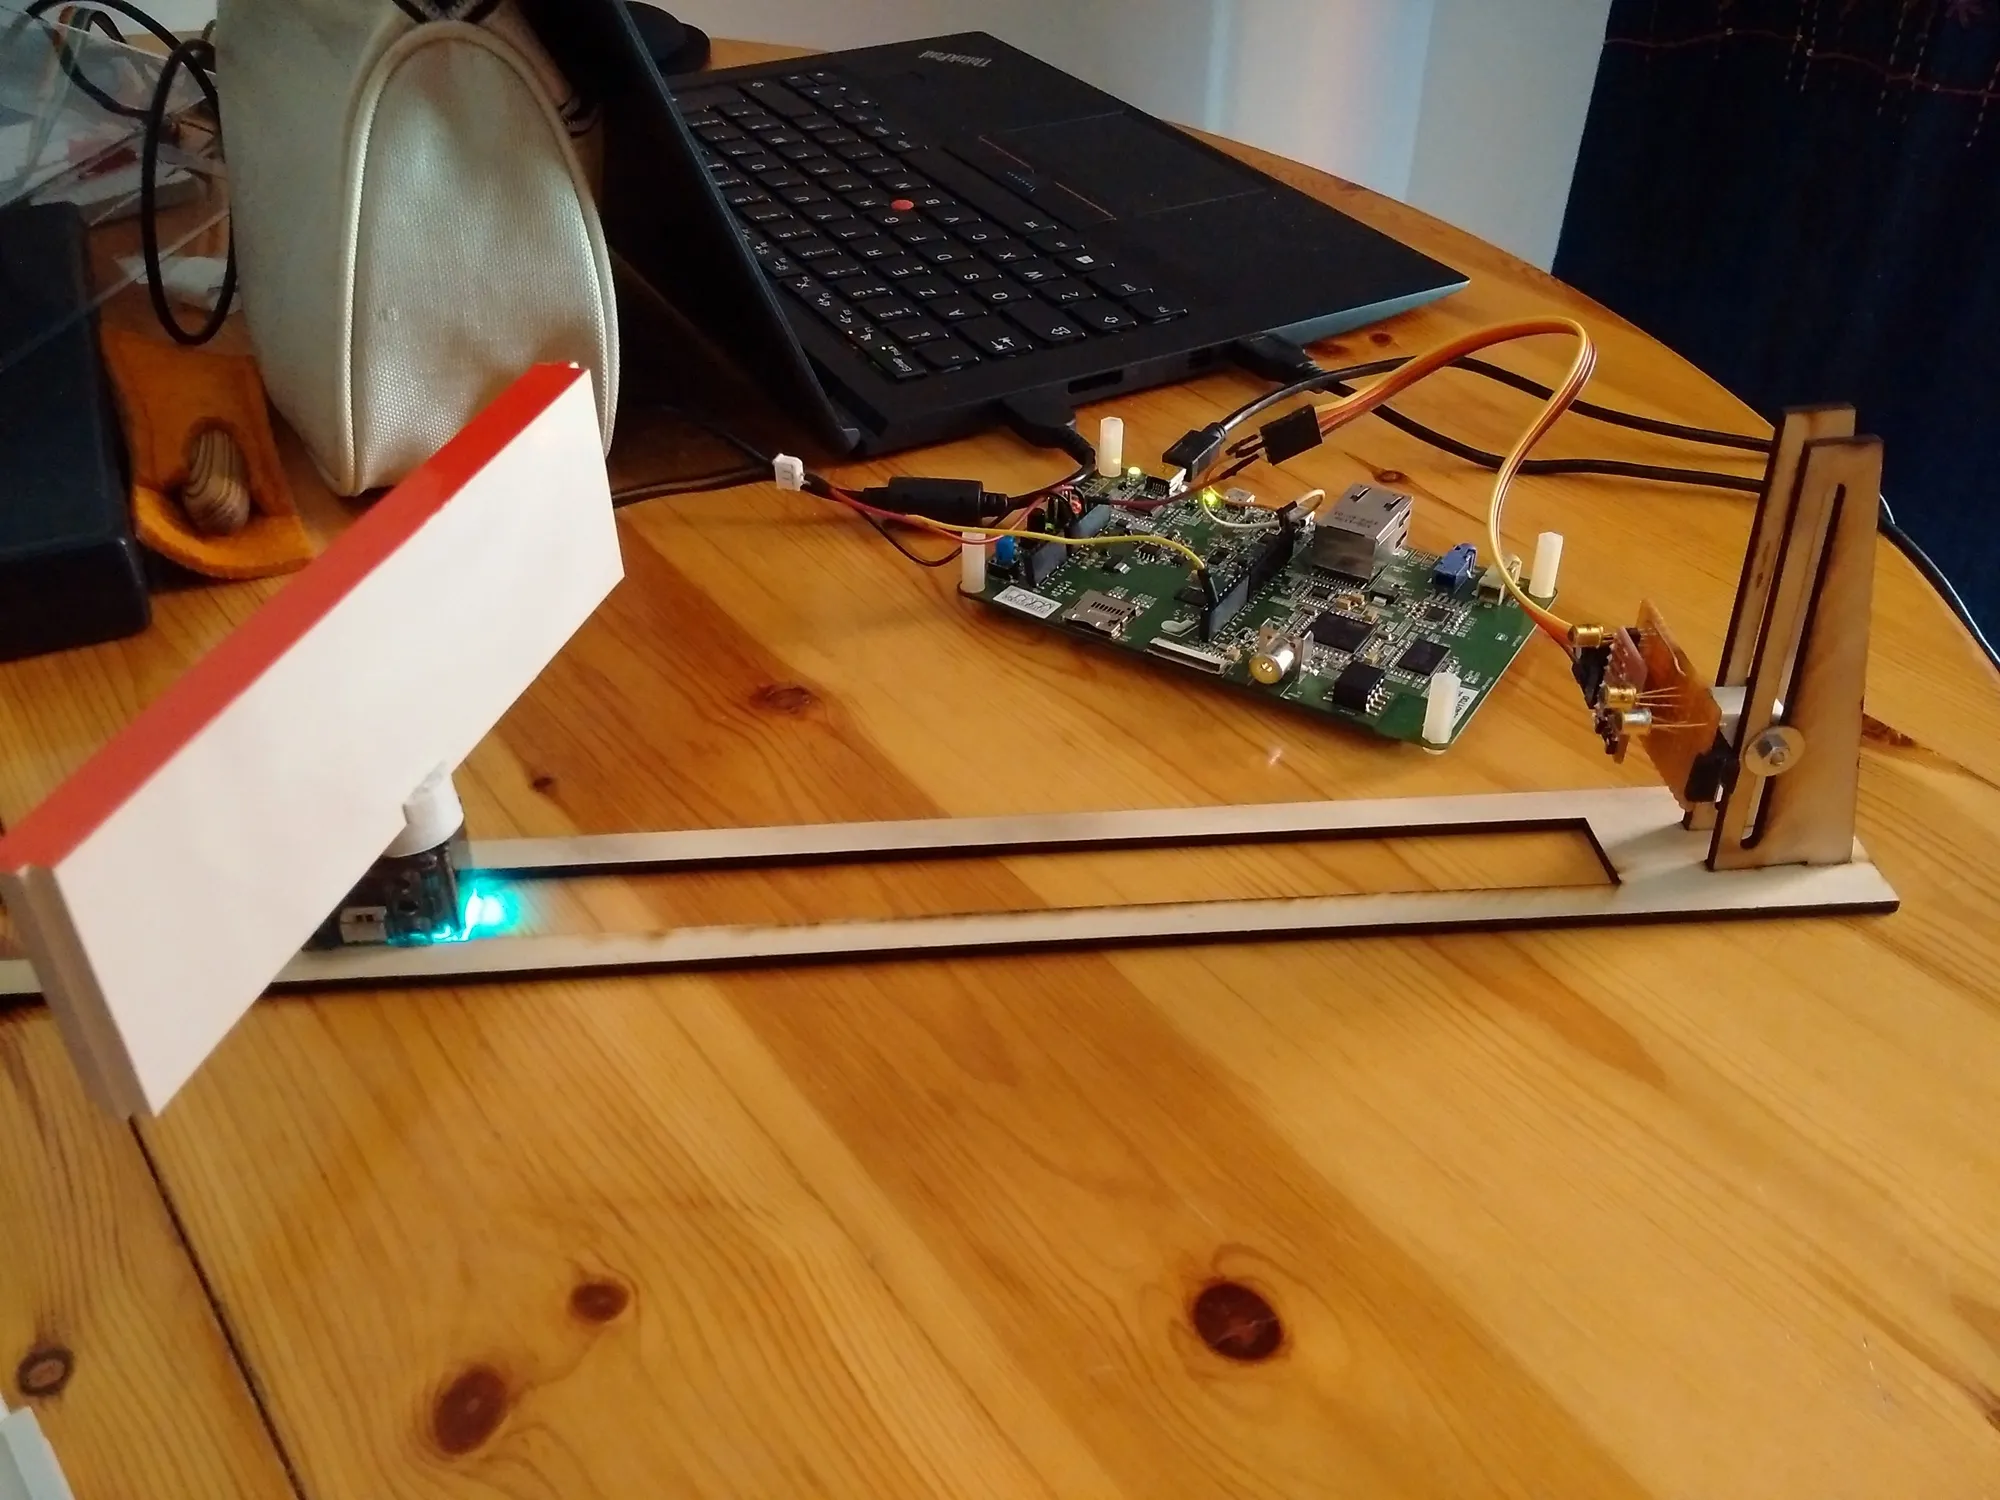
En 2015 et 2016, le robot apprenait seul ses profils : il reculait de 250 mm devant un mur en relevant un point par millimètre. Colin a ajouté un filtre de Kalman en janvier 2016, Netanel l’enregistrement en flash en décembre 2015. Pour étudier l’effet de l’angle, le club a construit en 2016 un premier banc : un mur monté sur un servomoteur XL-320 au bout d’un rail. Les profils relevés en septembre 2016 couvrent les angles de −60° à +60° et les distances de 50 à 300 mm ; face au mur, la lecture passe de 6 892 à 50 mm à 498 à 300 mm. L’article du 13 novembre 2016 présentait aussi l’IR-Bench, une machine automatique à quatre degrés de liberté (rotation du mur, rotation du robot, éloignement, décentrage), conçue sous FreeCAD avec des pièces préparées pour l’usinage sous CamBam.
En 2026, la calibration se fait dans le labyrinthe. Le robot touche le mur, puis recule de 241 mm à 30 mm/s et confronte ses lectures à la distance donnée par les codeurs. La mesure est faite une fois dans la salle d’arrivée, sans mur latéral, et une fois dans un couloir, car les murs latéraux renvoient une part de la lumière. Le profil est accepté si l’erreur moyenne reste sous 4 mm entre 40 et 160 mm. Un banc de bruit vérifie les quatre voies : les premières estimations, encore grossières, donnent 0,2 à 0,4 mm sur les diagonales entre 20 et 100 mm, et 0,4 à 0,75 mm sur les frontales entre 100 et 130 mm.
Laser et temps de vol
Pour Zhonx IV, le club a testé un capteur Si1143 associé à une diode laser VCSEL OPV302 ; la modélisation de Zhonx V (2019) prévoit des cartes de télémètres frontal et diamétral avec un OPV302 et un phototransistor BPW77N. Le mini-sumo NARA emploie six modules à temps de vol VL53L0X, répartis sur deux bus I2C. Au démarrage, une broche d’activation par module permet de leur attribuer une adresse chacun, puis ils mesurent en continu en mode rapide, avec un budget de 20 ms par mesure. Les premiers essais datent de mai 2018.