Présentation
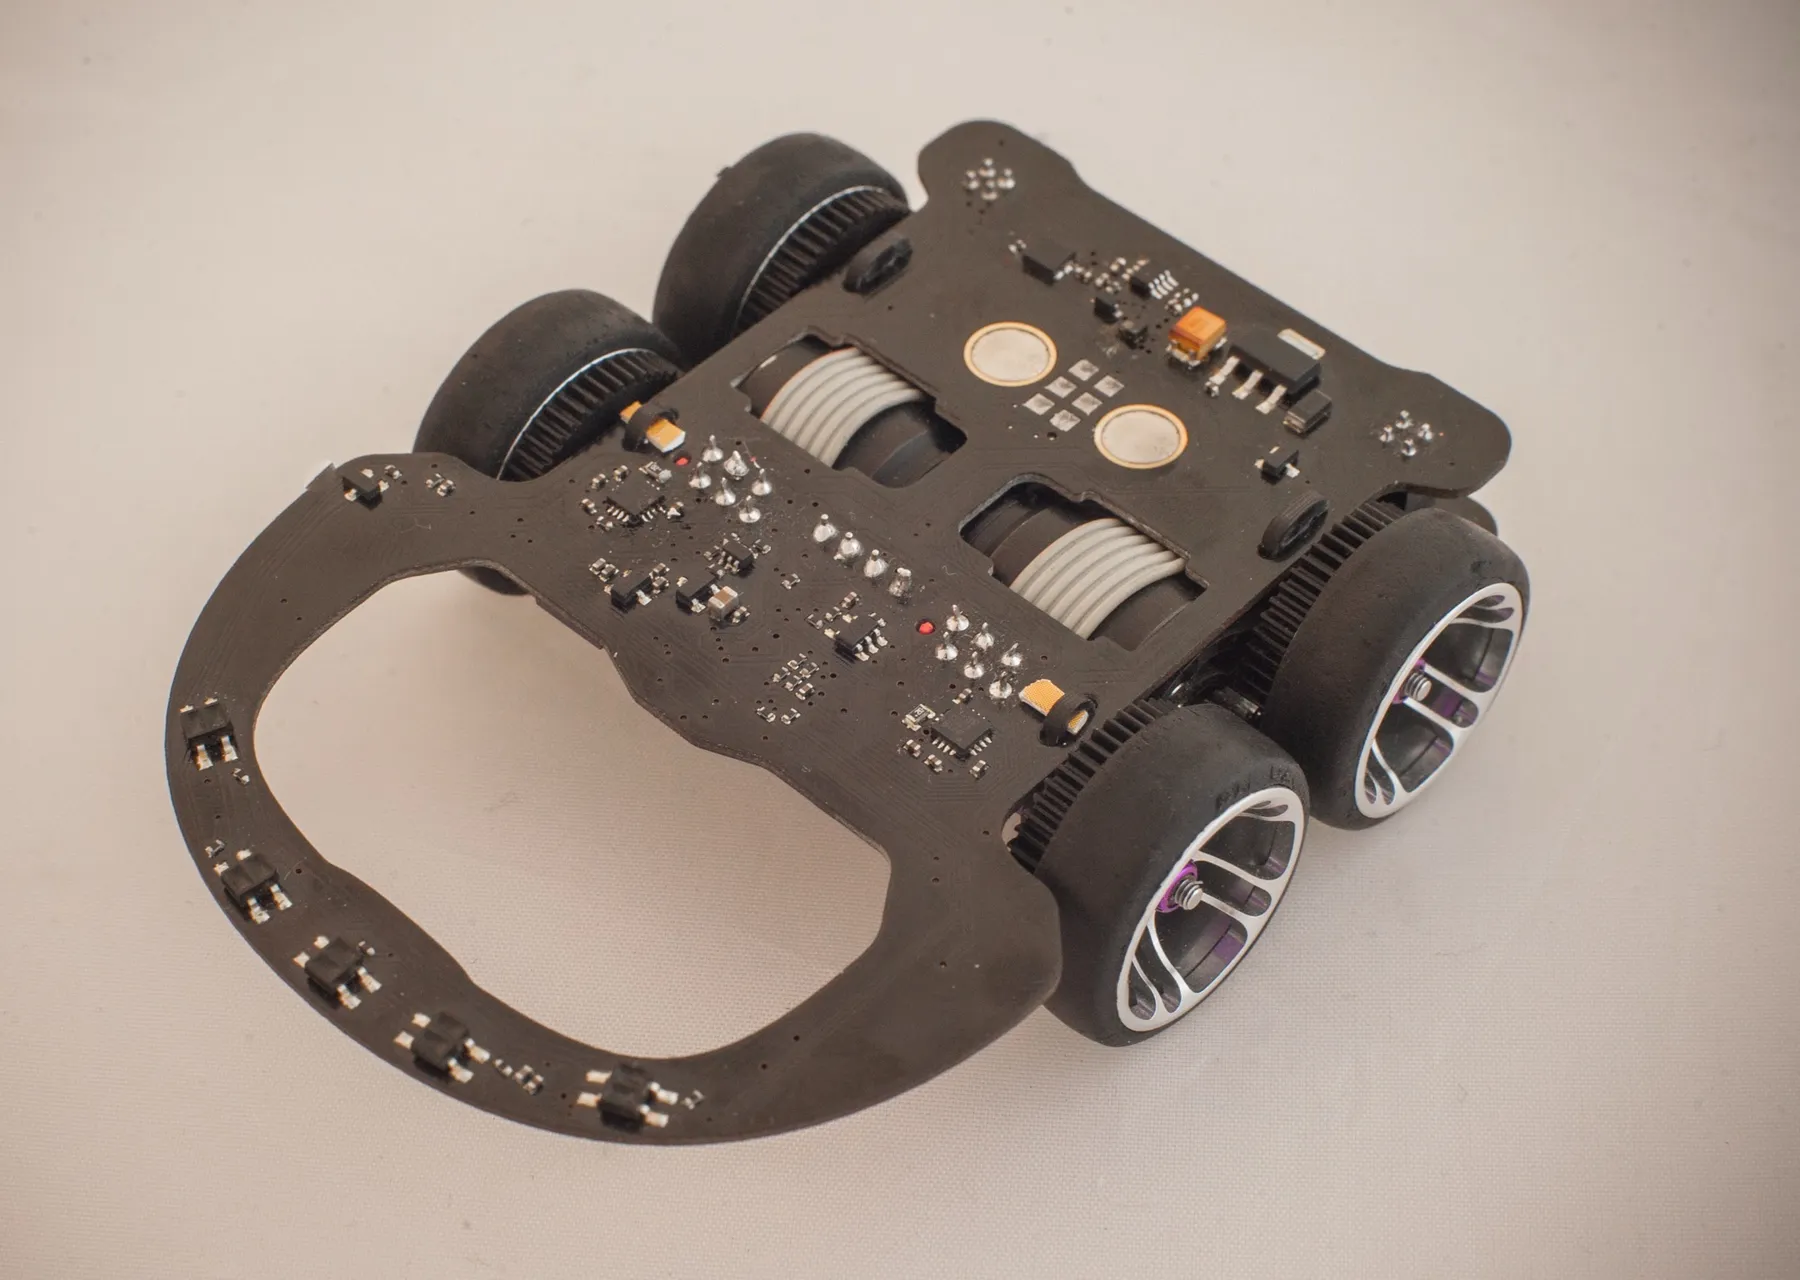
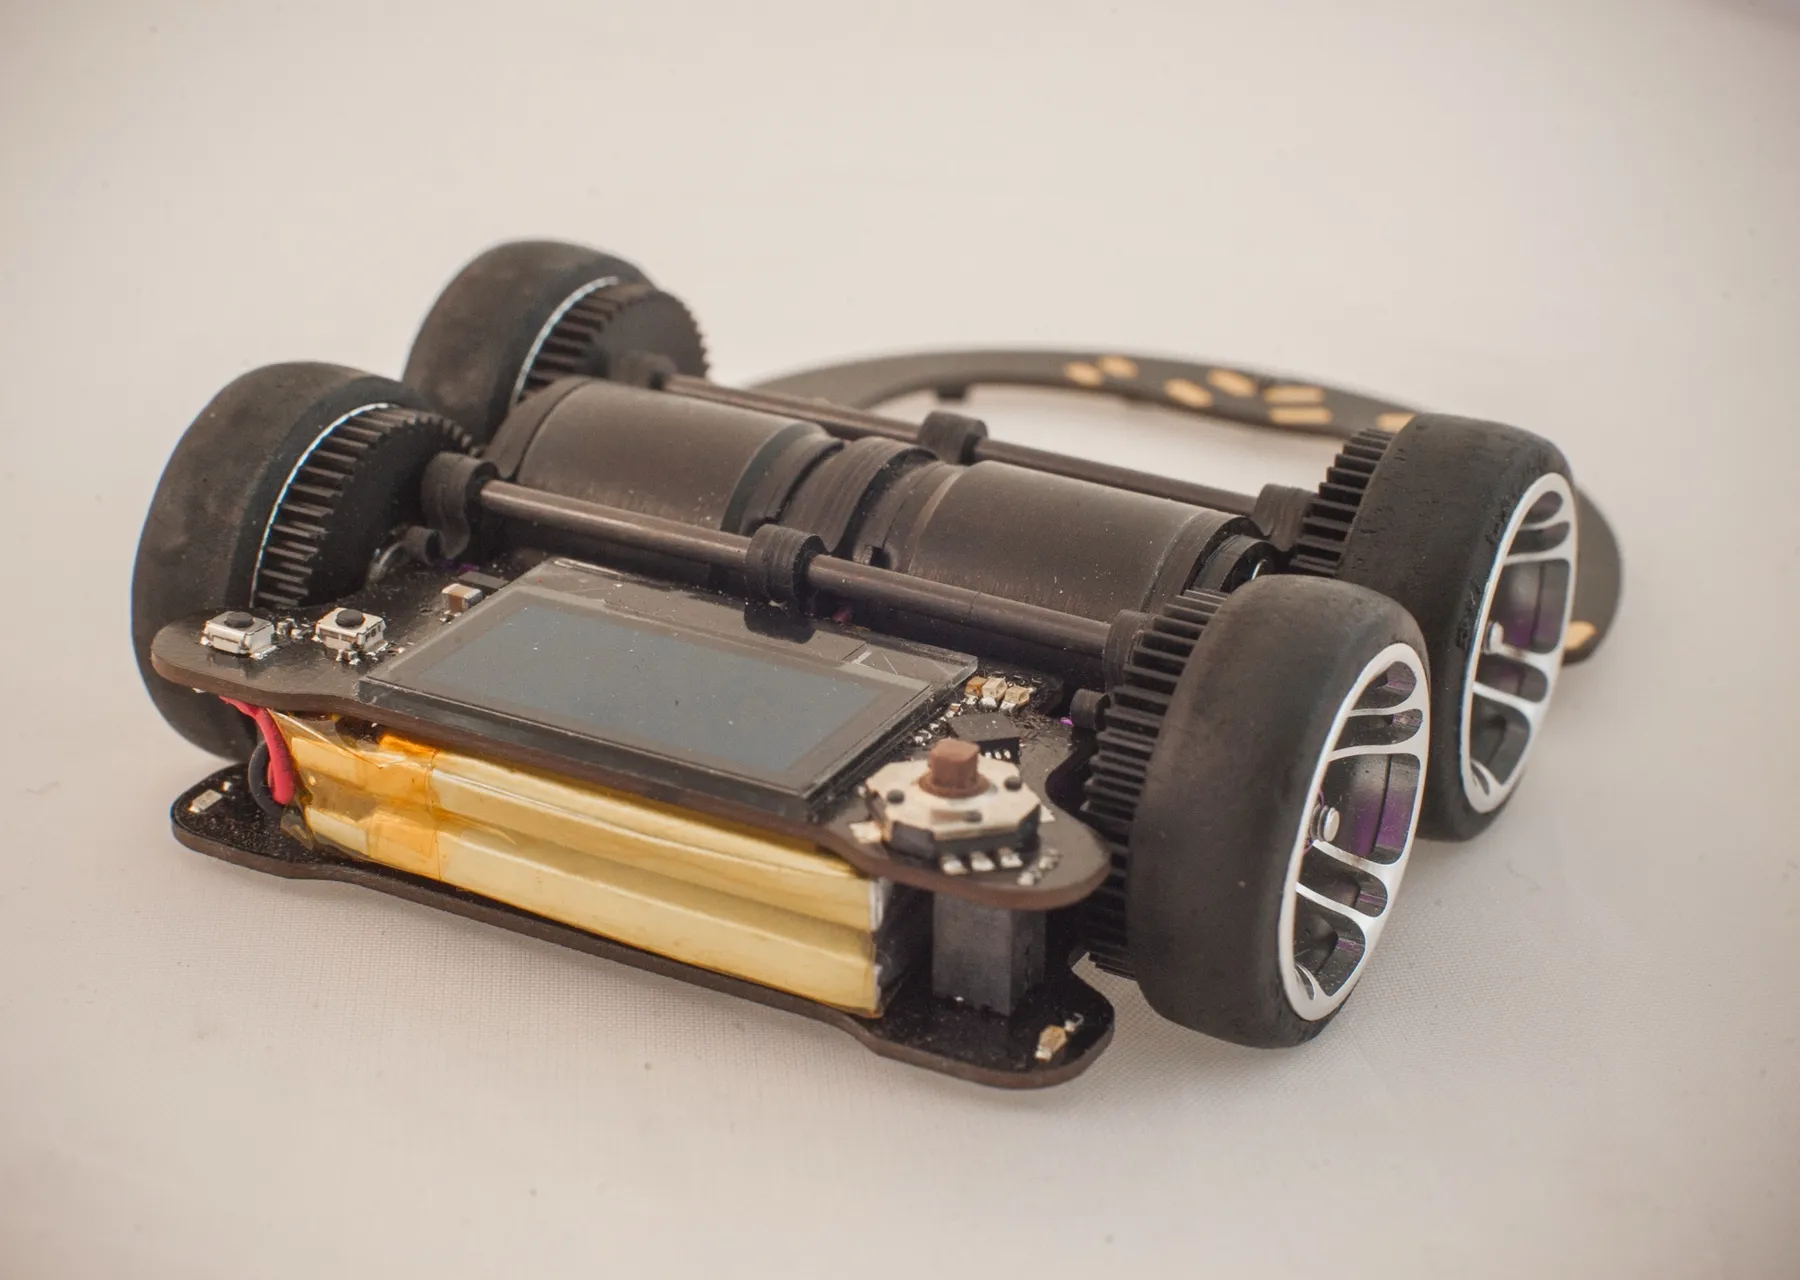
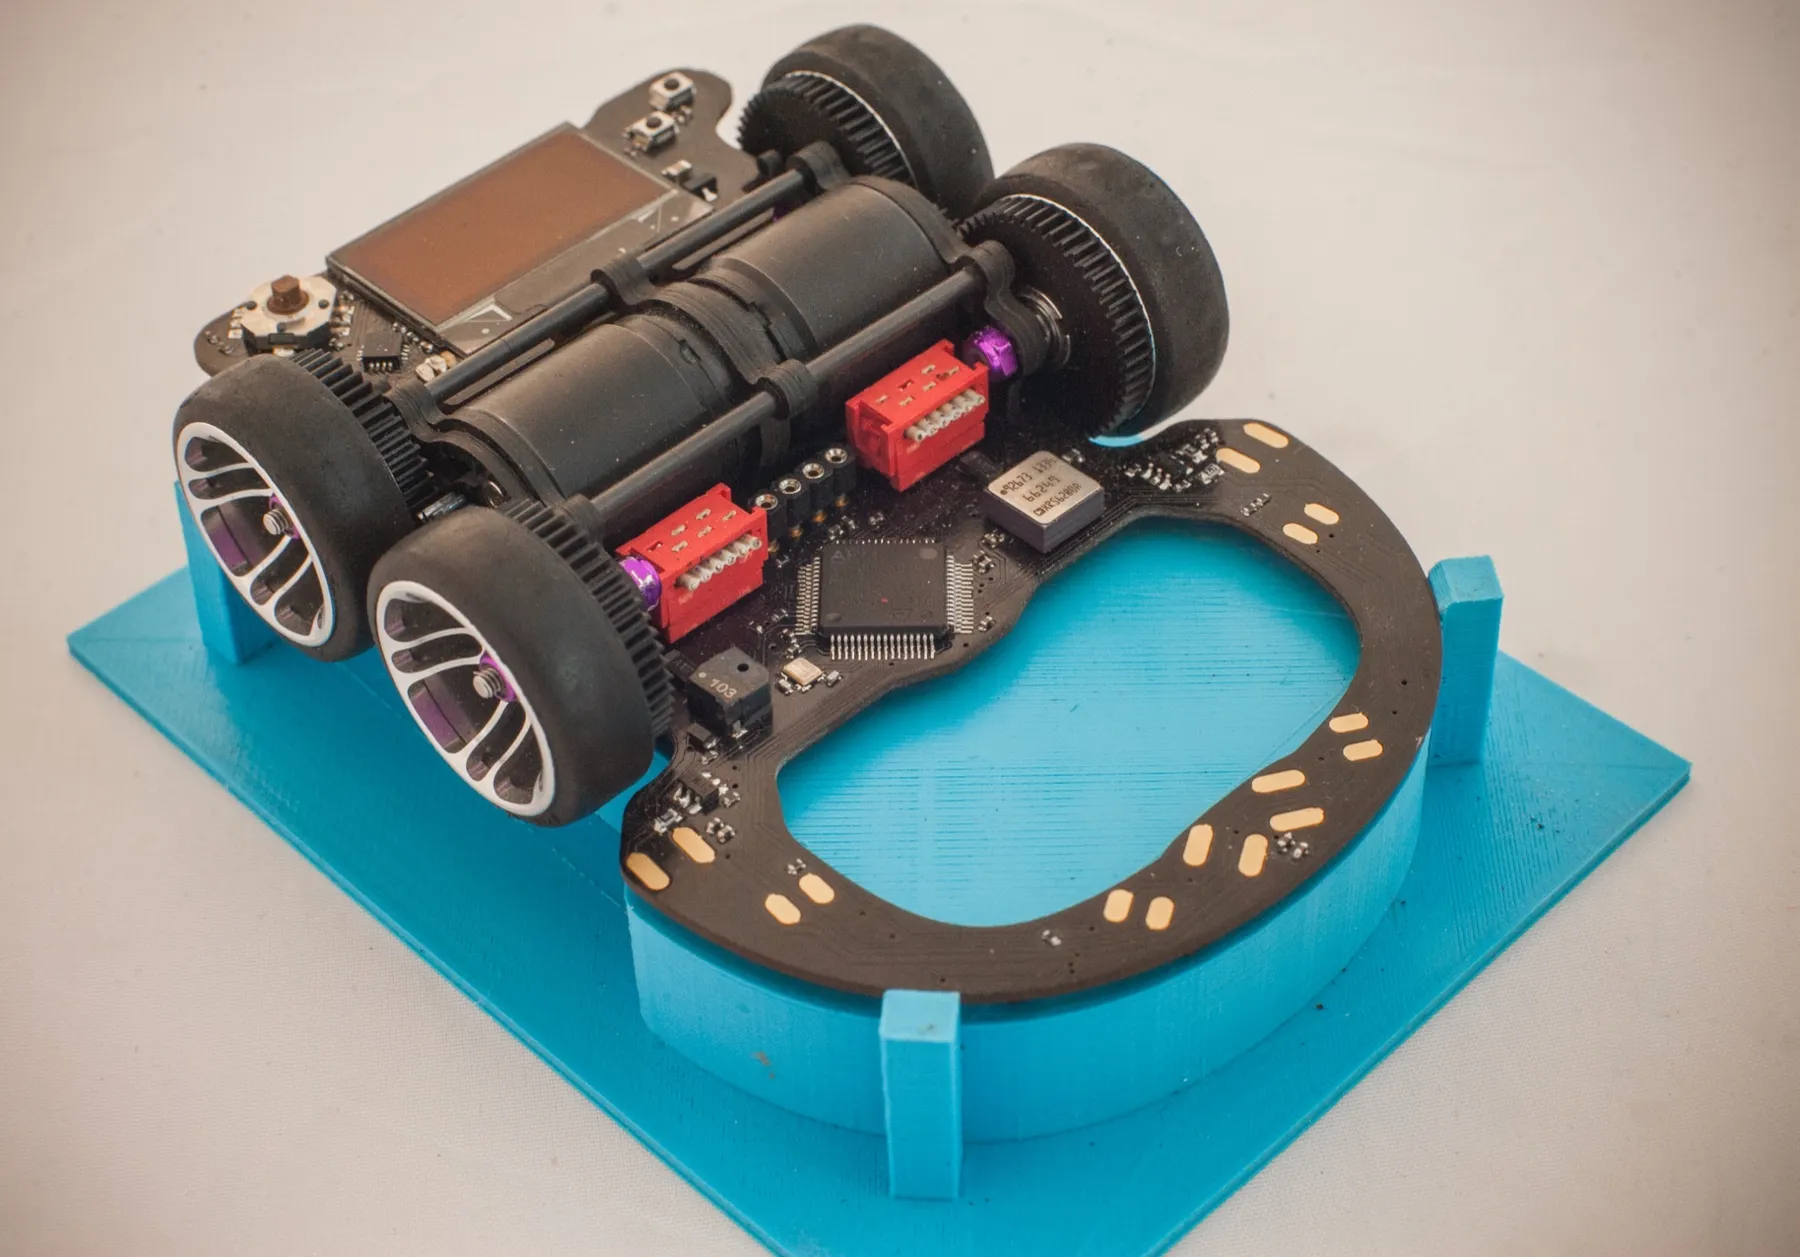
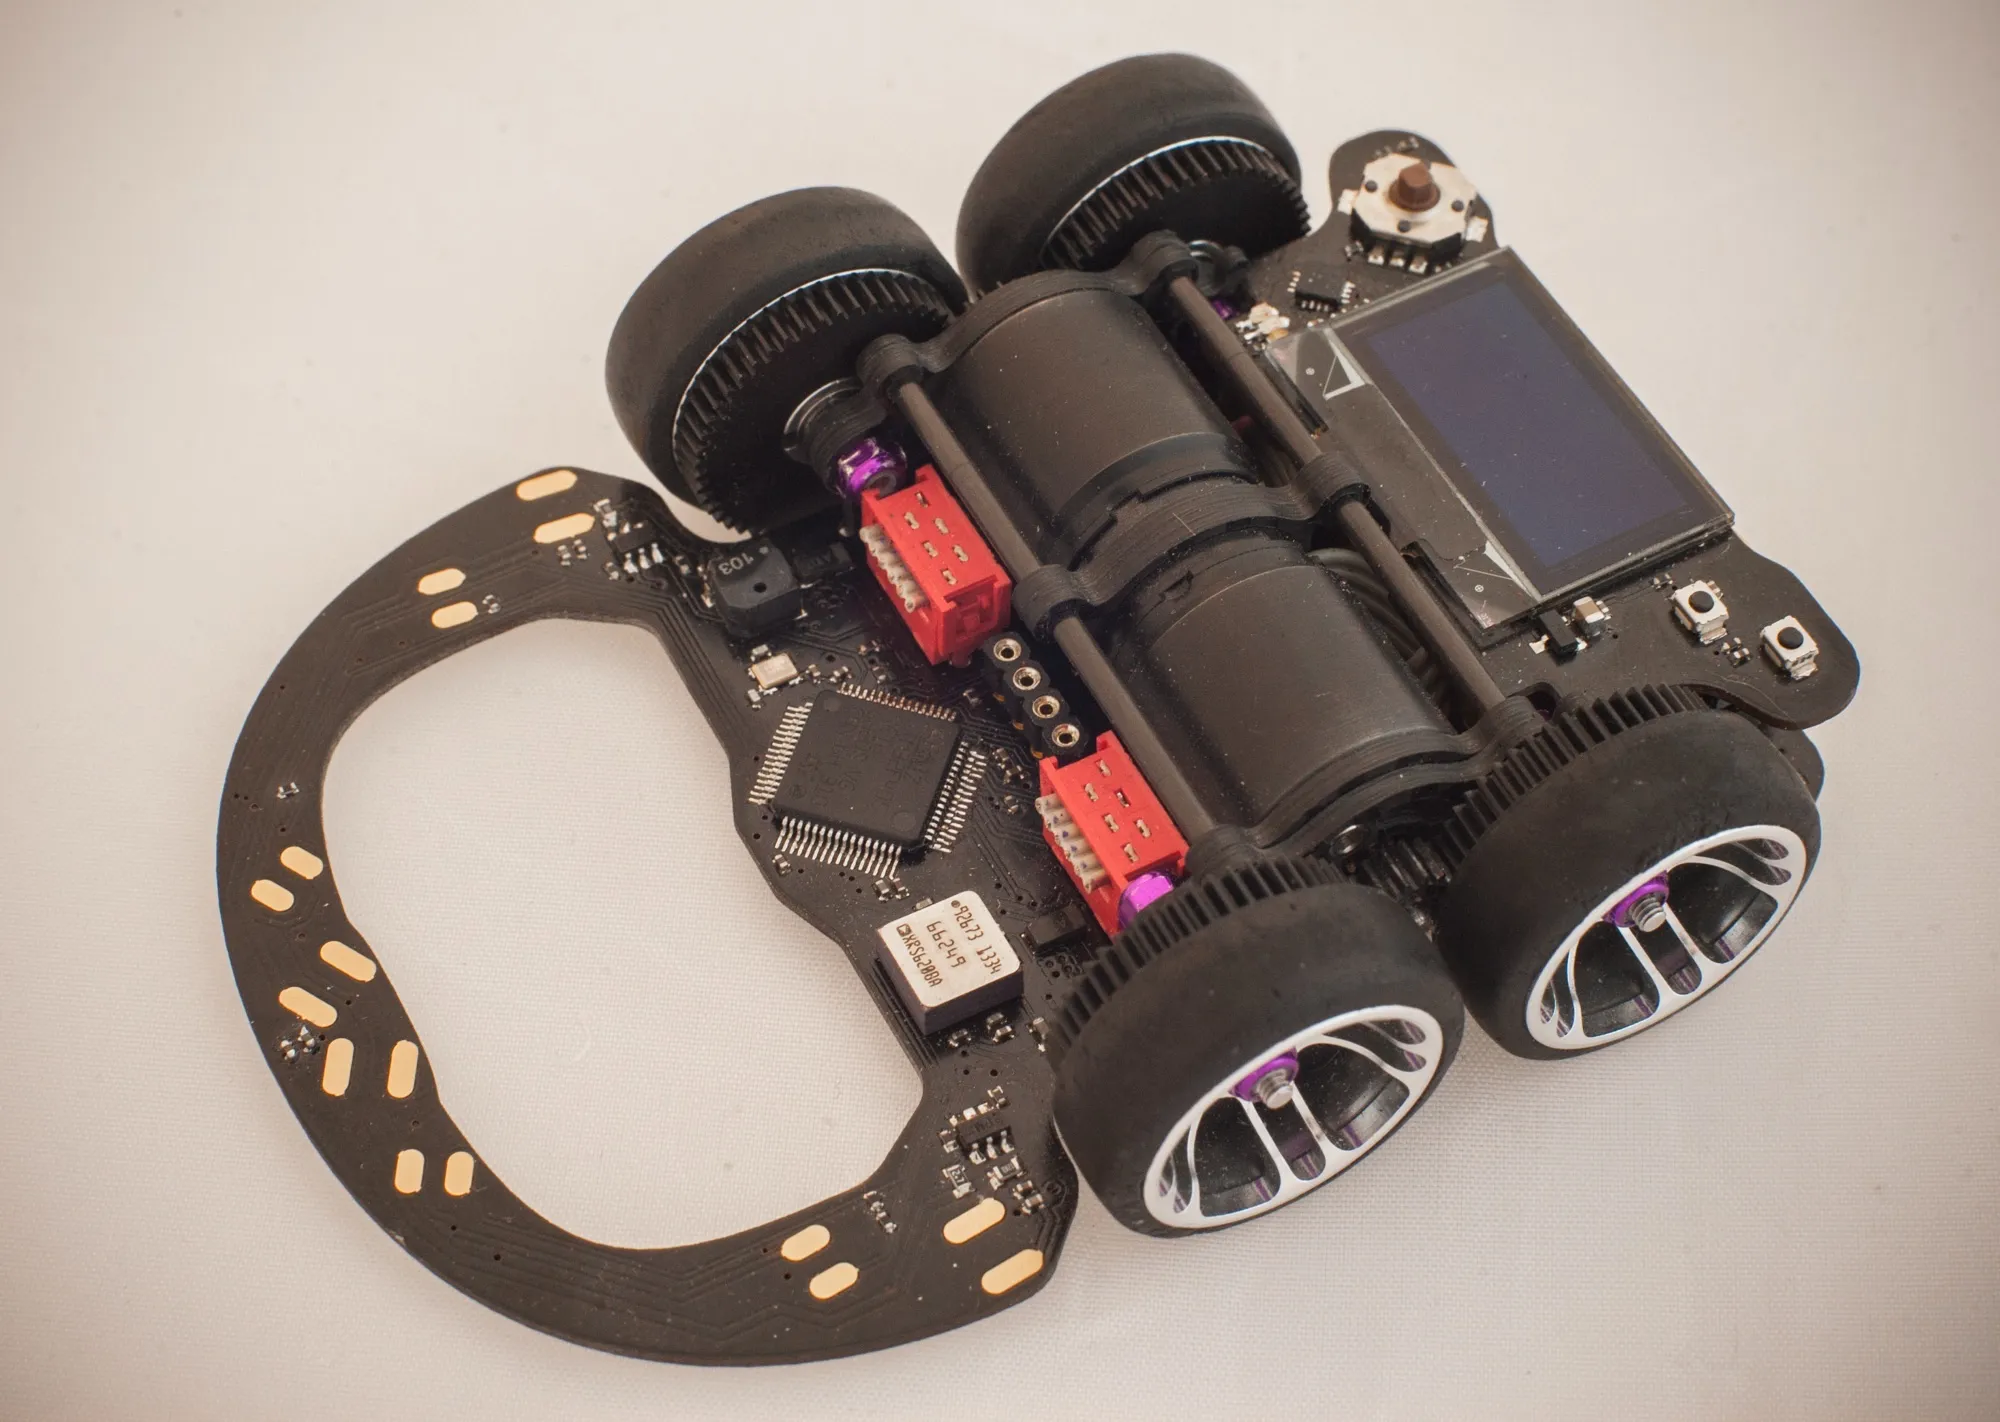
Zhonx III est né en novembre 2012, après la victoire de Zhonx II à Nîmes. L’ancien site résumait l’objectif : « mettre la barre encore plus haut » en poussant la miniaturisation, avec un robot de moins de 100 g tenant dans 100 × 75 × 25 mm et visant 3,5 m/s en ligne droite.
La mécanique repose sur deux moteurs Faulhaber 1717 SR équipés de codeurs IE2-512 et sur des engrenages de module 0,4 fabriqués par Jeambrun Appareillages, montés sur des jantes Mini-Z. Le châssis en FR4 est assemblé en tenon-mortaise. L’électronique, conçue sous KiCad, s’articule autour d’un STM32F405 et d’un gyroscope ADXRS620 ; un module Bluetooth amovible permet de régler le robot hors compétition, et une base aimantée assure la charge et la programmation.
Les premiers roulages datent de février 2015. Au tournoi national de robotique de Nîmes, le robot a pris la 3ᵉ place en labyrinthe en 2015, puis la première place en 2016, en parcourant le labyrinthe en moins de 10 secondes, et de nouveau en 2017. En 2016, il a aussi terminé 4ᵉ en suiveur de ligne avec le prix du robot le plus rapide. Zhonx III a encore rapporté une victoire au club à Nîmes en 2019.
Le logiciel comprend un solveur de labyrinthe, des trajectoires en diagonale et un mode suiveur de ligne. Le firmware a été relancé en 2026 et la mécanique migrée vers FreeCAD.
Palmarès
| Année | Épreuve | Résultat |
|---|---|---|
| 2019 | — | Victoire |
| 2017 | Labyrinthe | 1ᵉʳ |
| 2016 | Labyrinthe | 1ᵉʳ — moins de 10 s |
| 2016 | Suiveur de ligne | 4ᵉ — prix du robot le plus rapide |
| 2015 | Labyrinthe | 3ᵉ |