Micromouse · Robots du club

Zhonx IV

Prototype de micromouse à aspiration, successeur de Zhonx III resté au stade des maquettes.

Période
2016–2017
Statut
terminé
Auteurs
Patrick, Colin
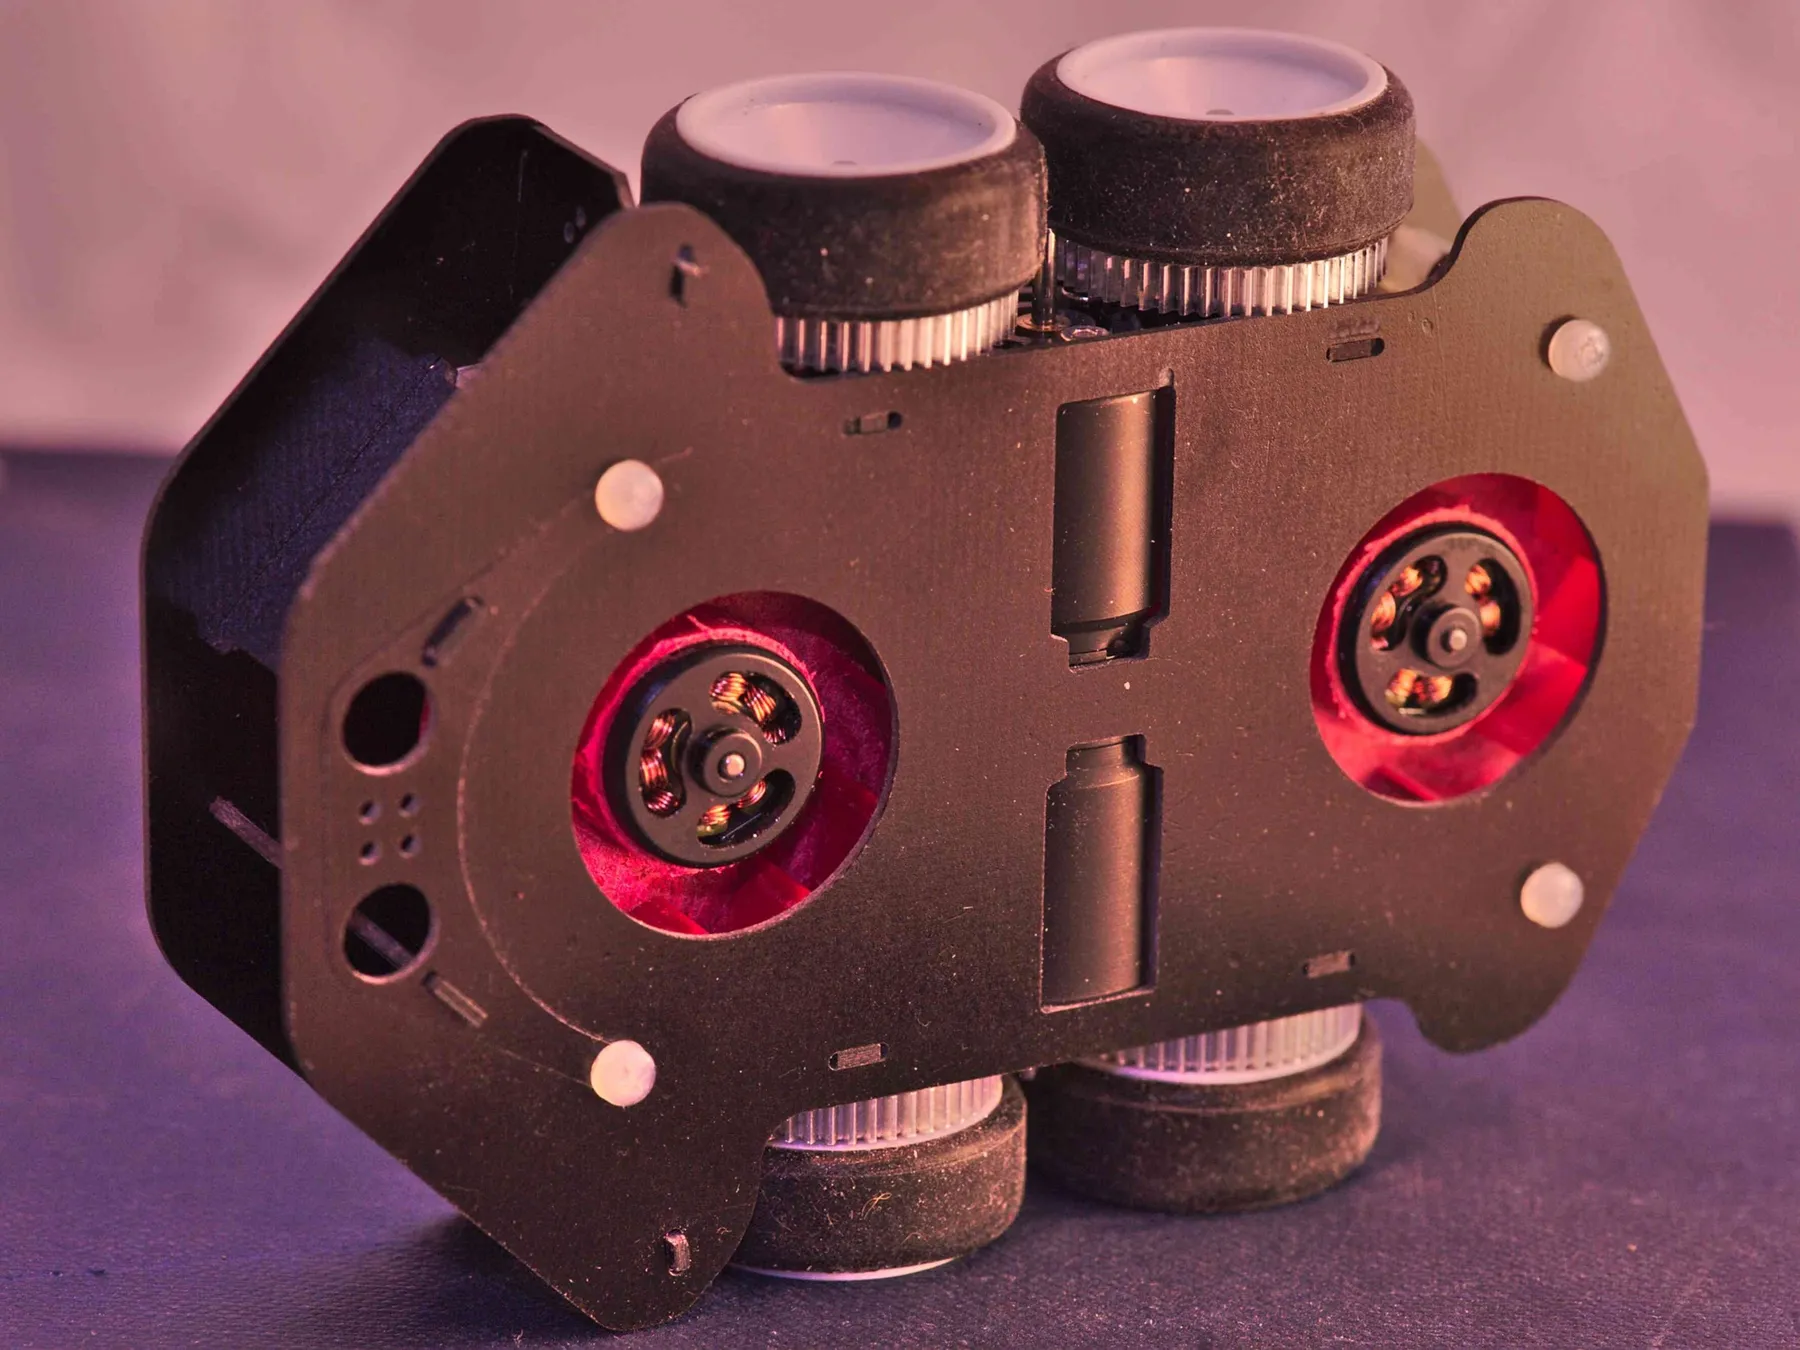
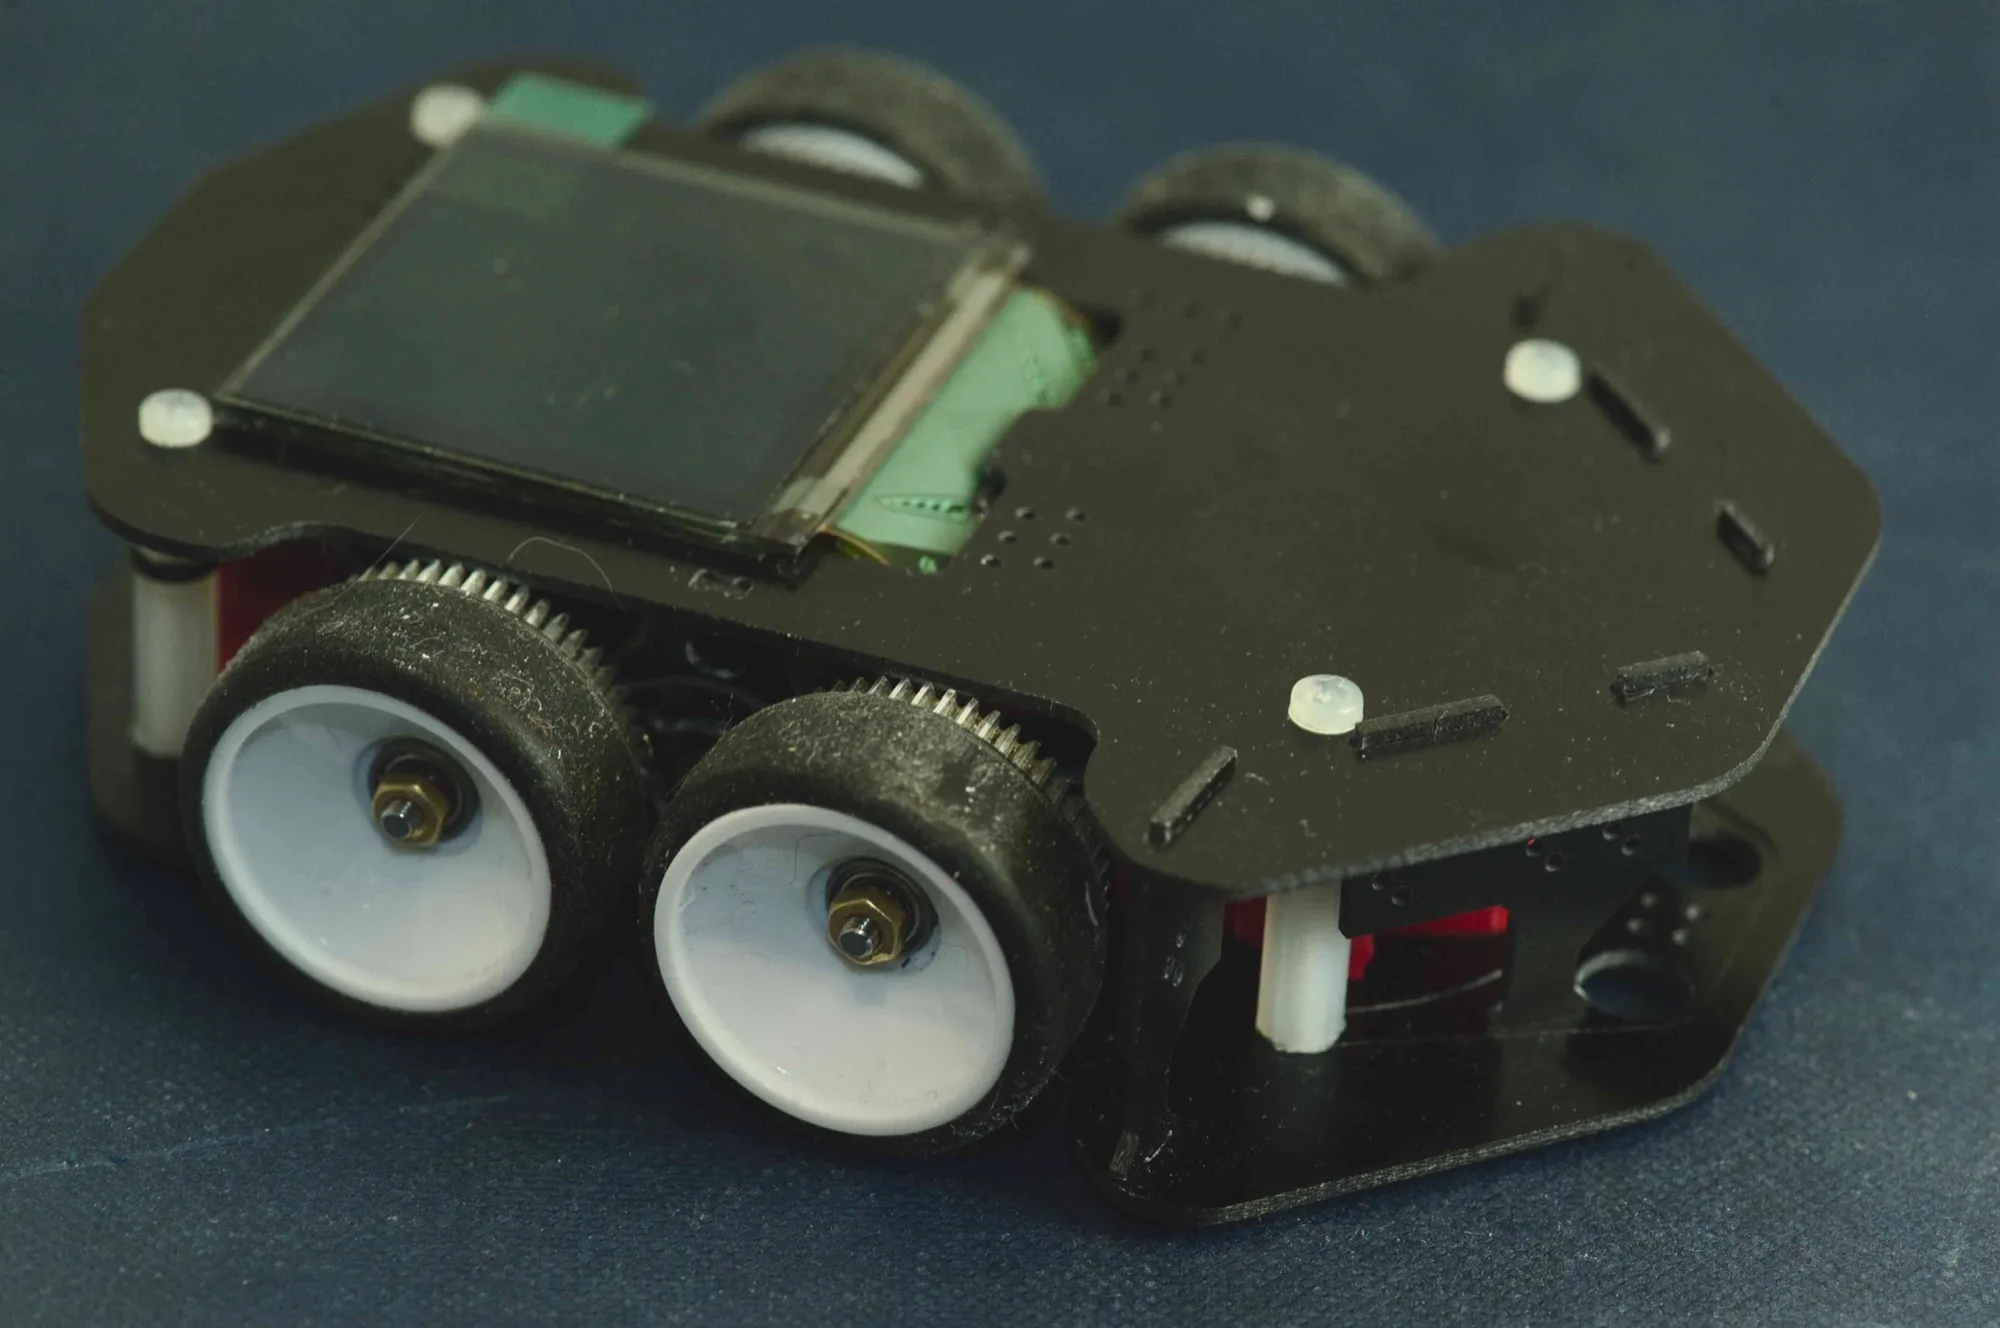
Maquette de Zhonx IV vue de trois quarts : platines noires, quatre roues et écran sur le dessus

Présentation

Zhonx IV a été lancé fin 2016, cinq ans après le début du projet Zhonx. L’ancien site le présentait comme « un projet extrêmement ambitieux qui a pour but de placer notre équipe au niveau mondial ». Sa principale nouveauté est l’aspiration : une turbine centrifuge doit plaquer le robot au sol avec une force visée de 1 000 g.

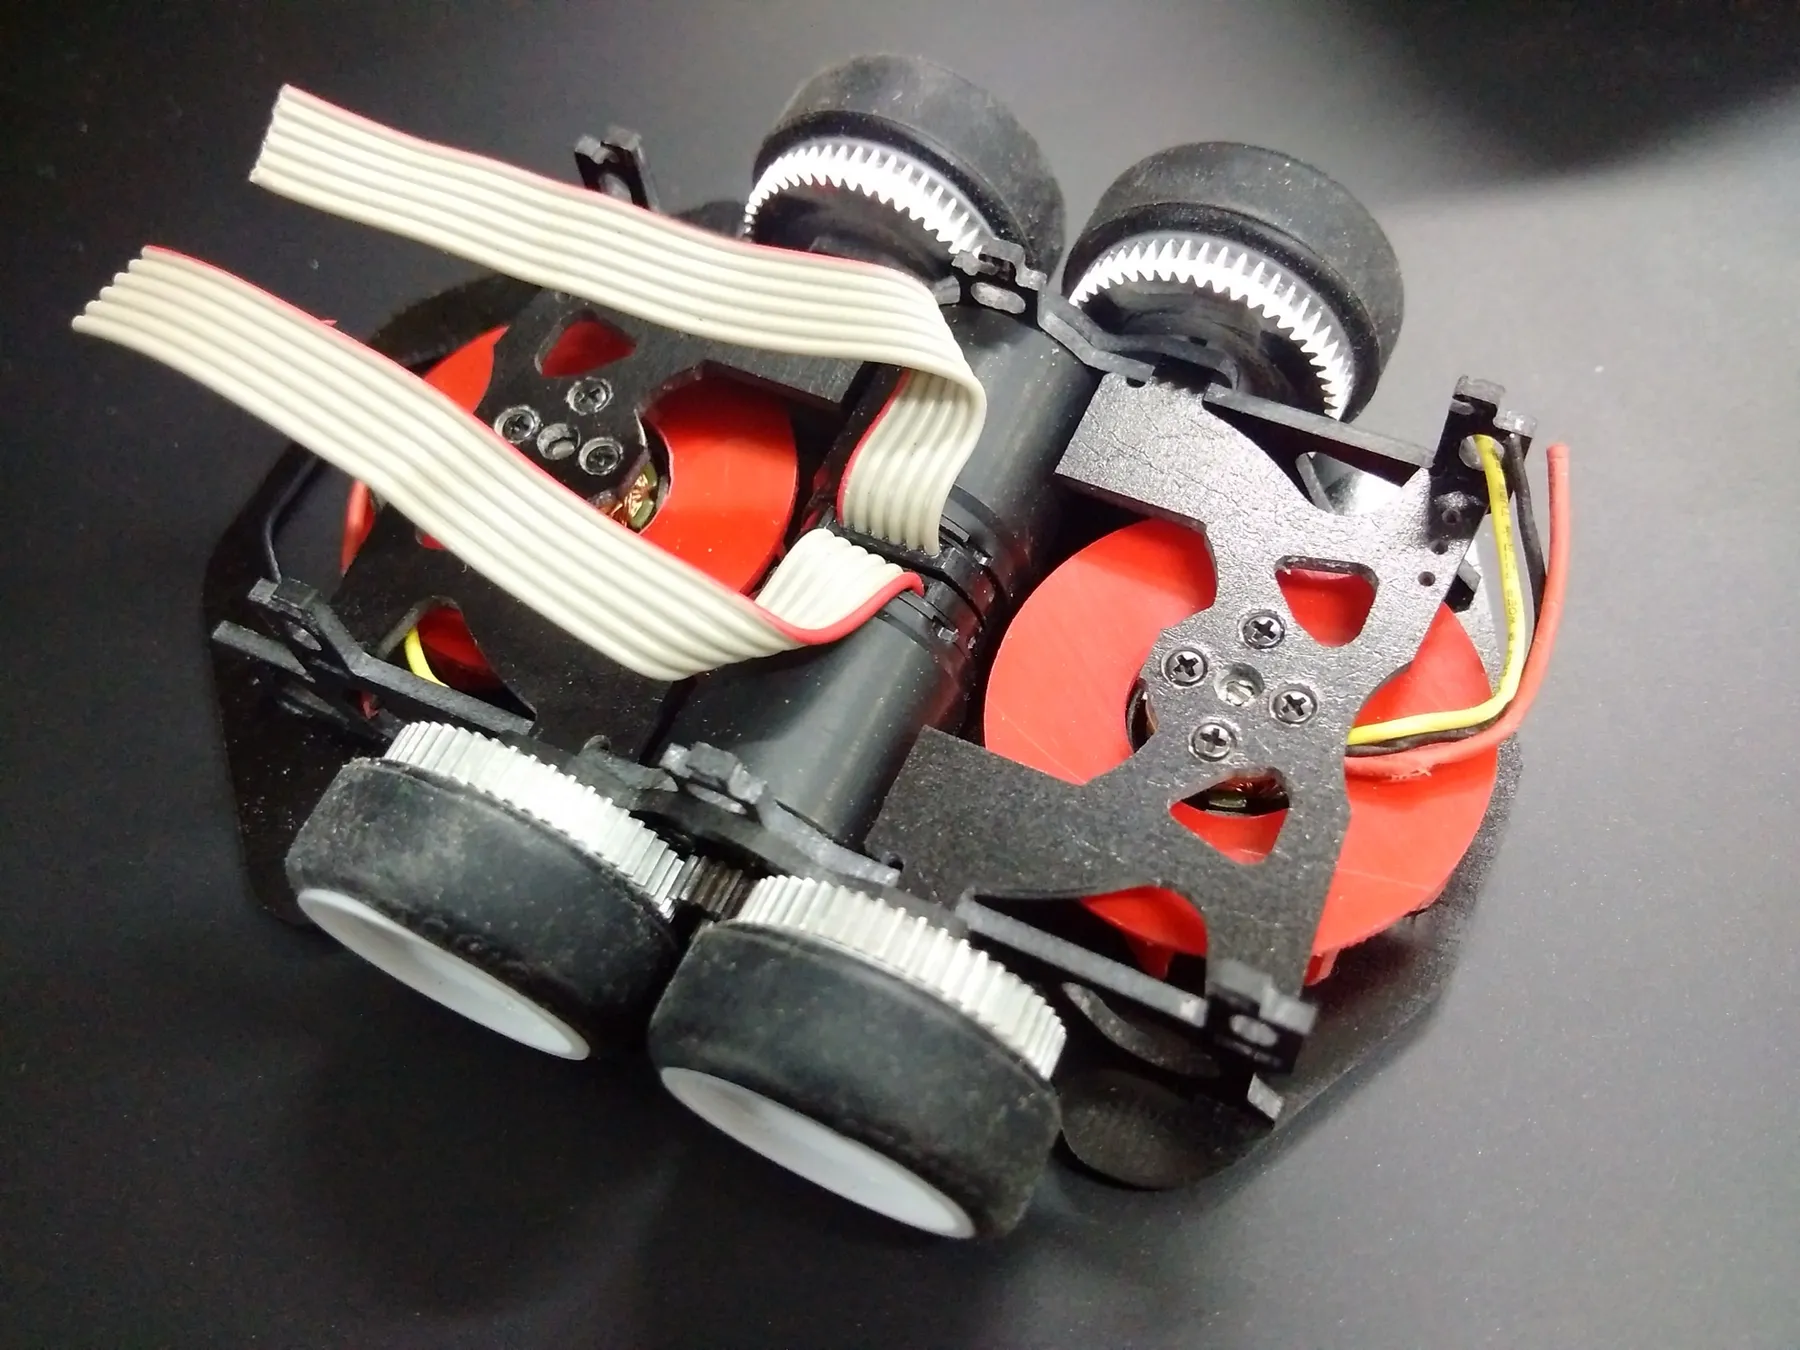
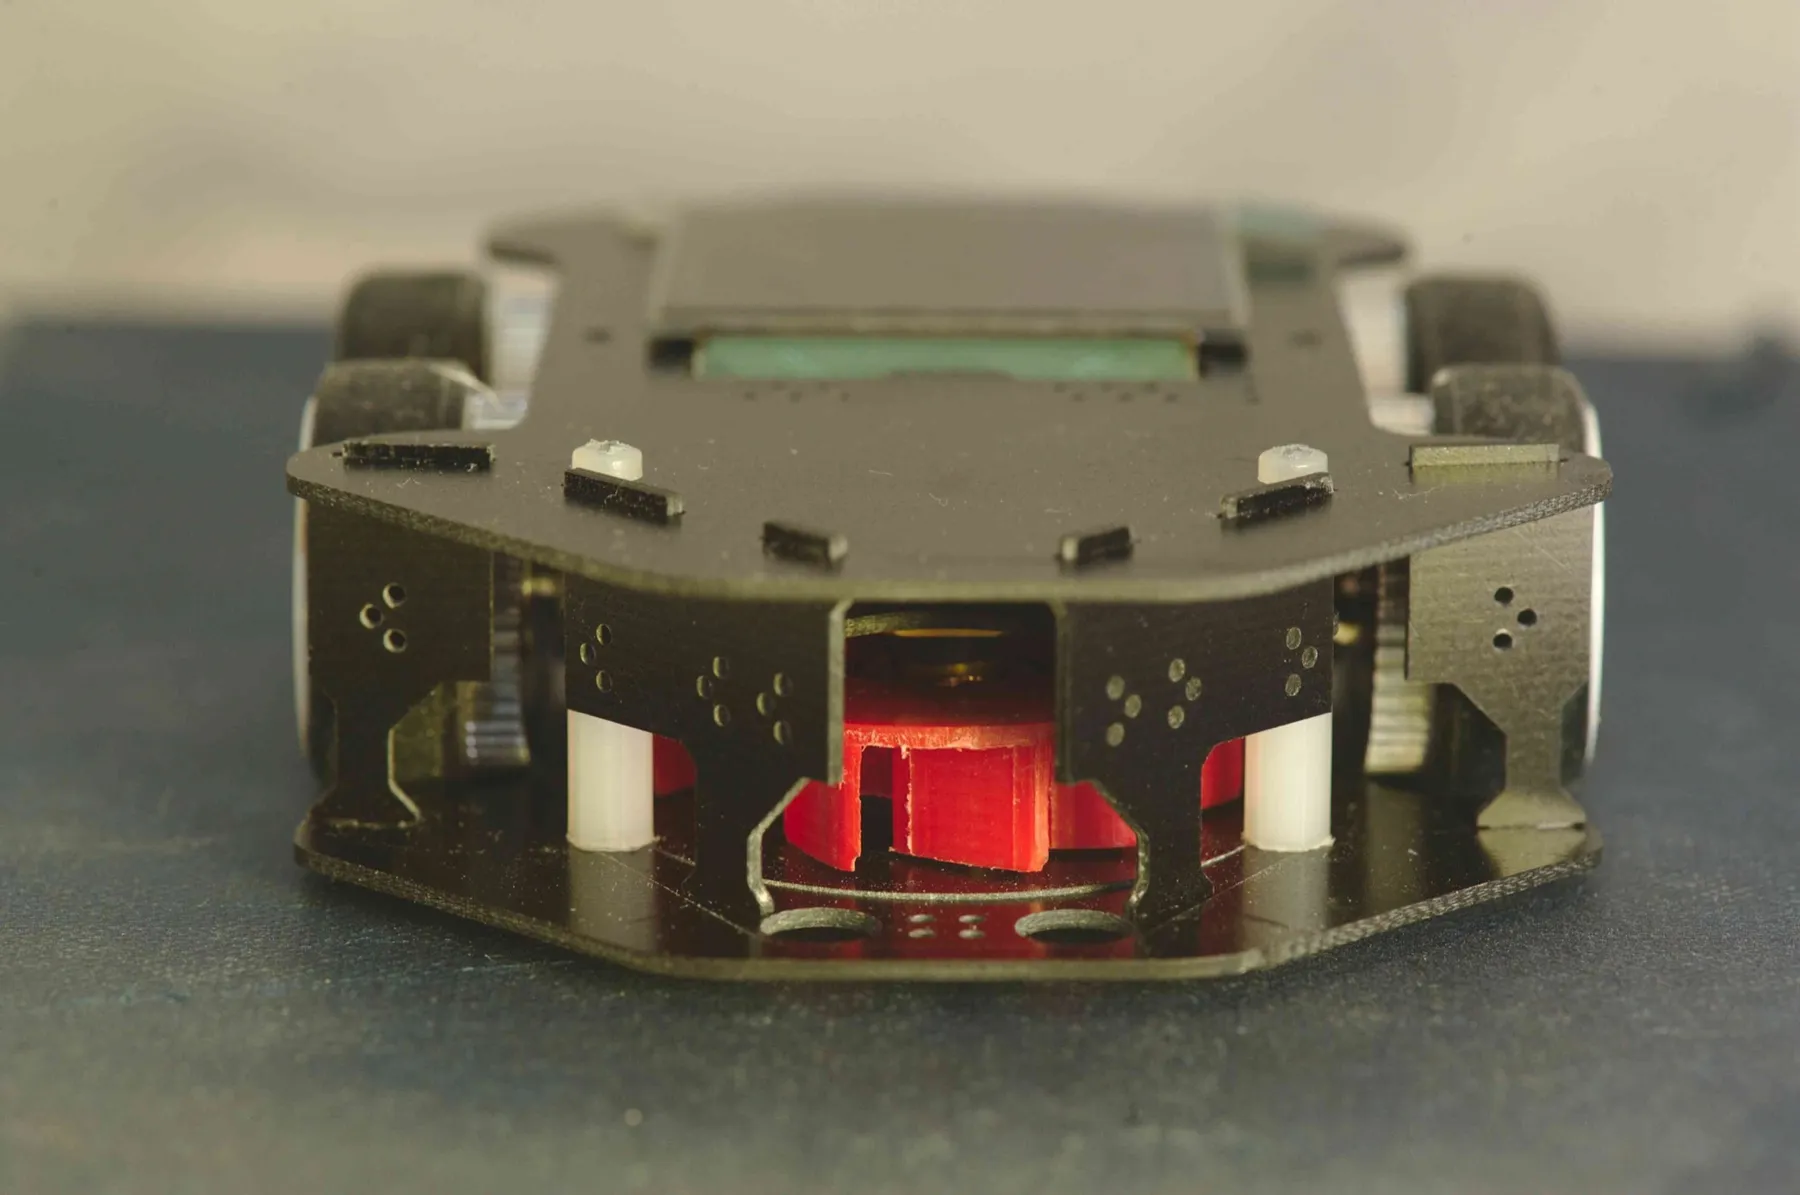
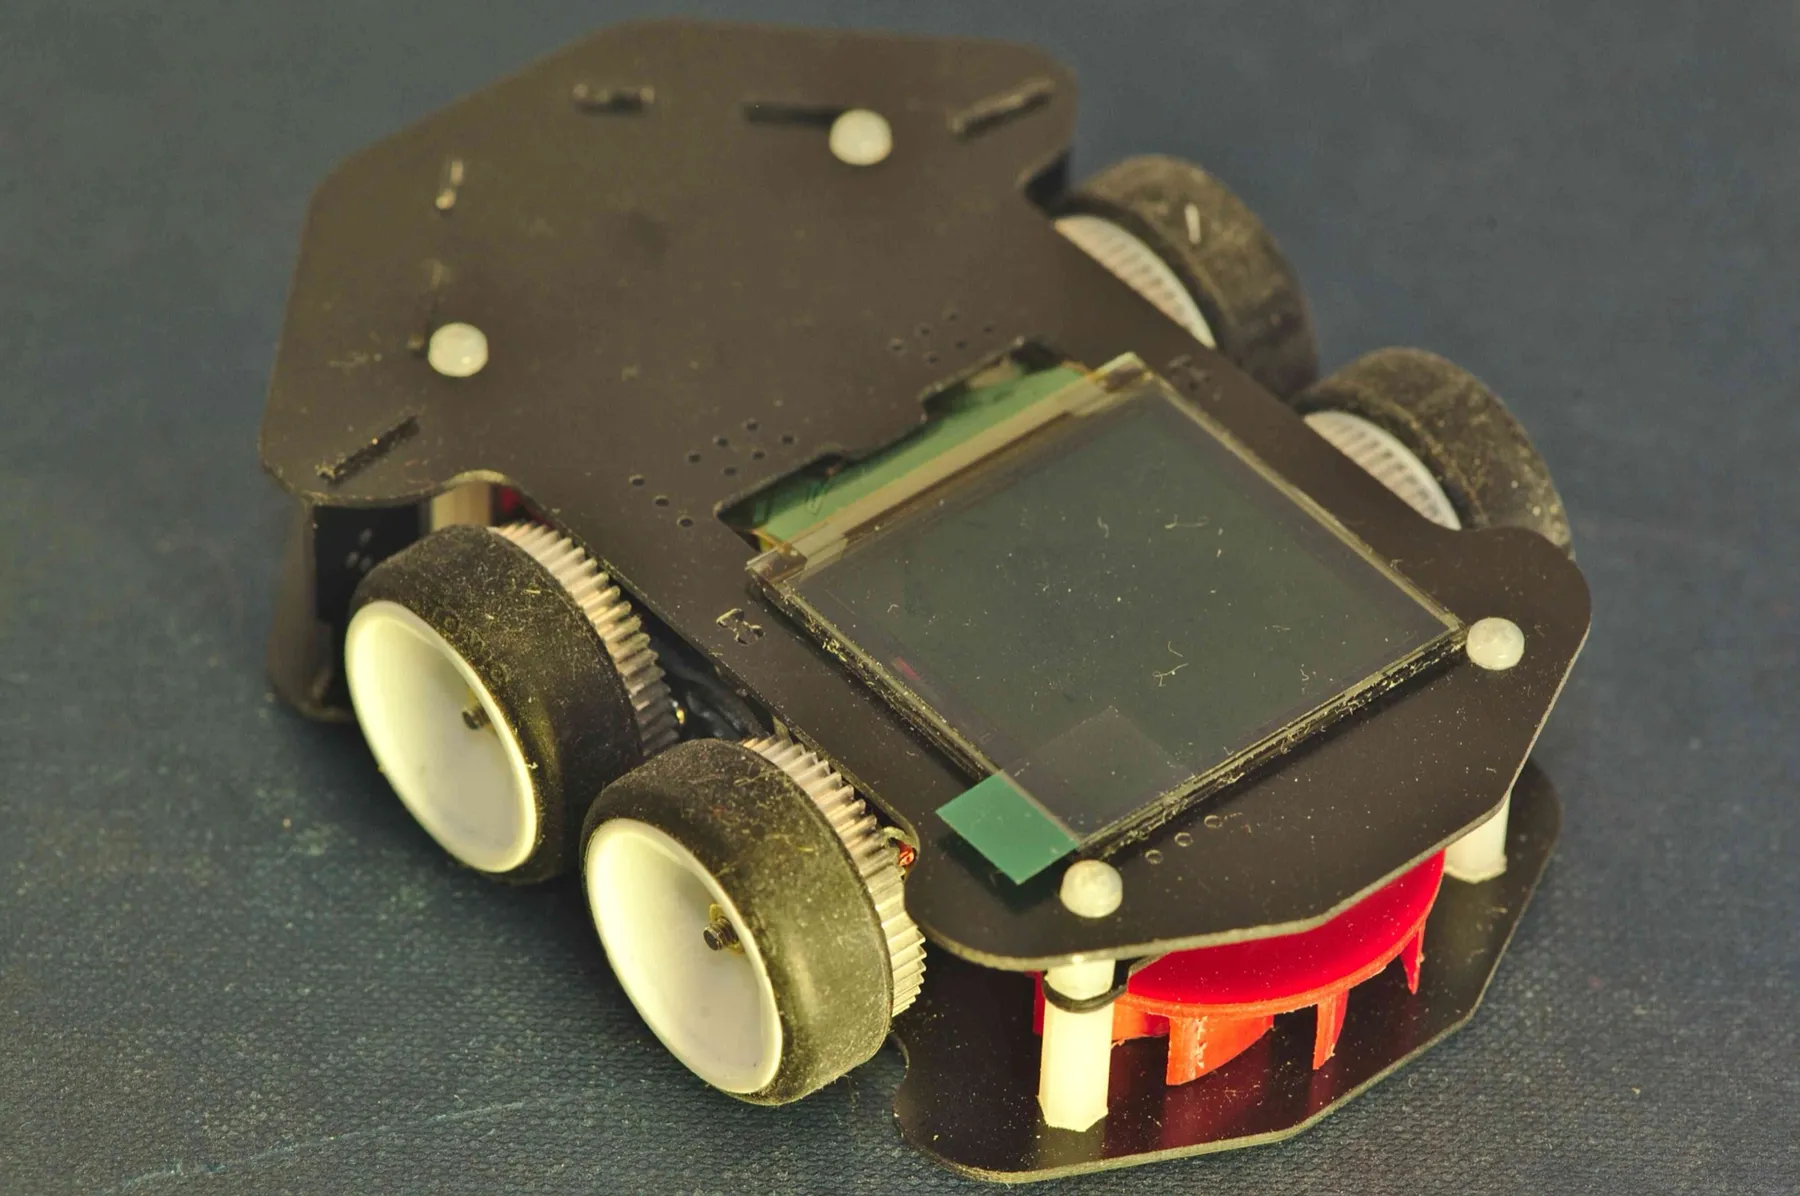
Deux maquettes ont été construites. La première (v0.2.17) est assemblée par entretoises et vis ; la seconde (v0.2.18), en FR4 découpé sur machine à commande numérique, introduit un assemblage tenon-mortaise clipsé qui ramène la garde au sol à 1,3 mm. Le club a aussi conçu l’IR-Bench, un banc automatique de calibration des télémètres infrarouges.

Le projet est resté au stade des prototypes et n’a pas été engagé en compétition.
Caractéristiques

Objectifs
Masse< 120 g
Dimensions97 × 70 × 24 mm
Vitesse max5 m/s en ligne droite, 2 m/s en courbe
Accélération max20 m/s²
Mécanique
StructureFR4, carbone et POM, assemblage tenon-mortaise clipsé
TransmissionJeambrun, module 0,4
AspirationCentrifuge, 1 000 g visés, turbine brushless
Motorisation
MoteursFaulhaber 1717 SR
CodeursIE2-512
Électronique
MicrocontrôleurSTM32F767VI
GyroscopeADXRS646
CapteursTélémètres IR (VCSEL)
InterfaceOLED couleur SSD1351, 128 × 128
Énergie
BatterieLiPo 11,1 V, 180 mAh
ChargeDock magnétique

Photos

Sources