Présentation
UsainBot est un robot suiveur de ligne conçu pour l’épreuve Formule 1 du tournoi national de robotique de Nîmes : une course contre la montre sur un circuit fermé matérialisé par une ligne noire, avec des phases de qualification de difficulté croissante.
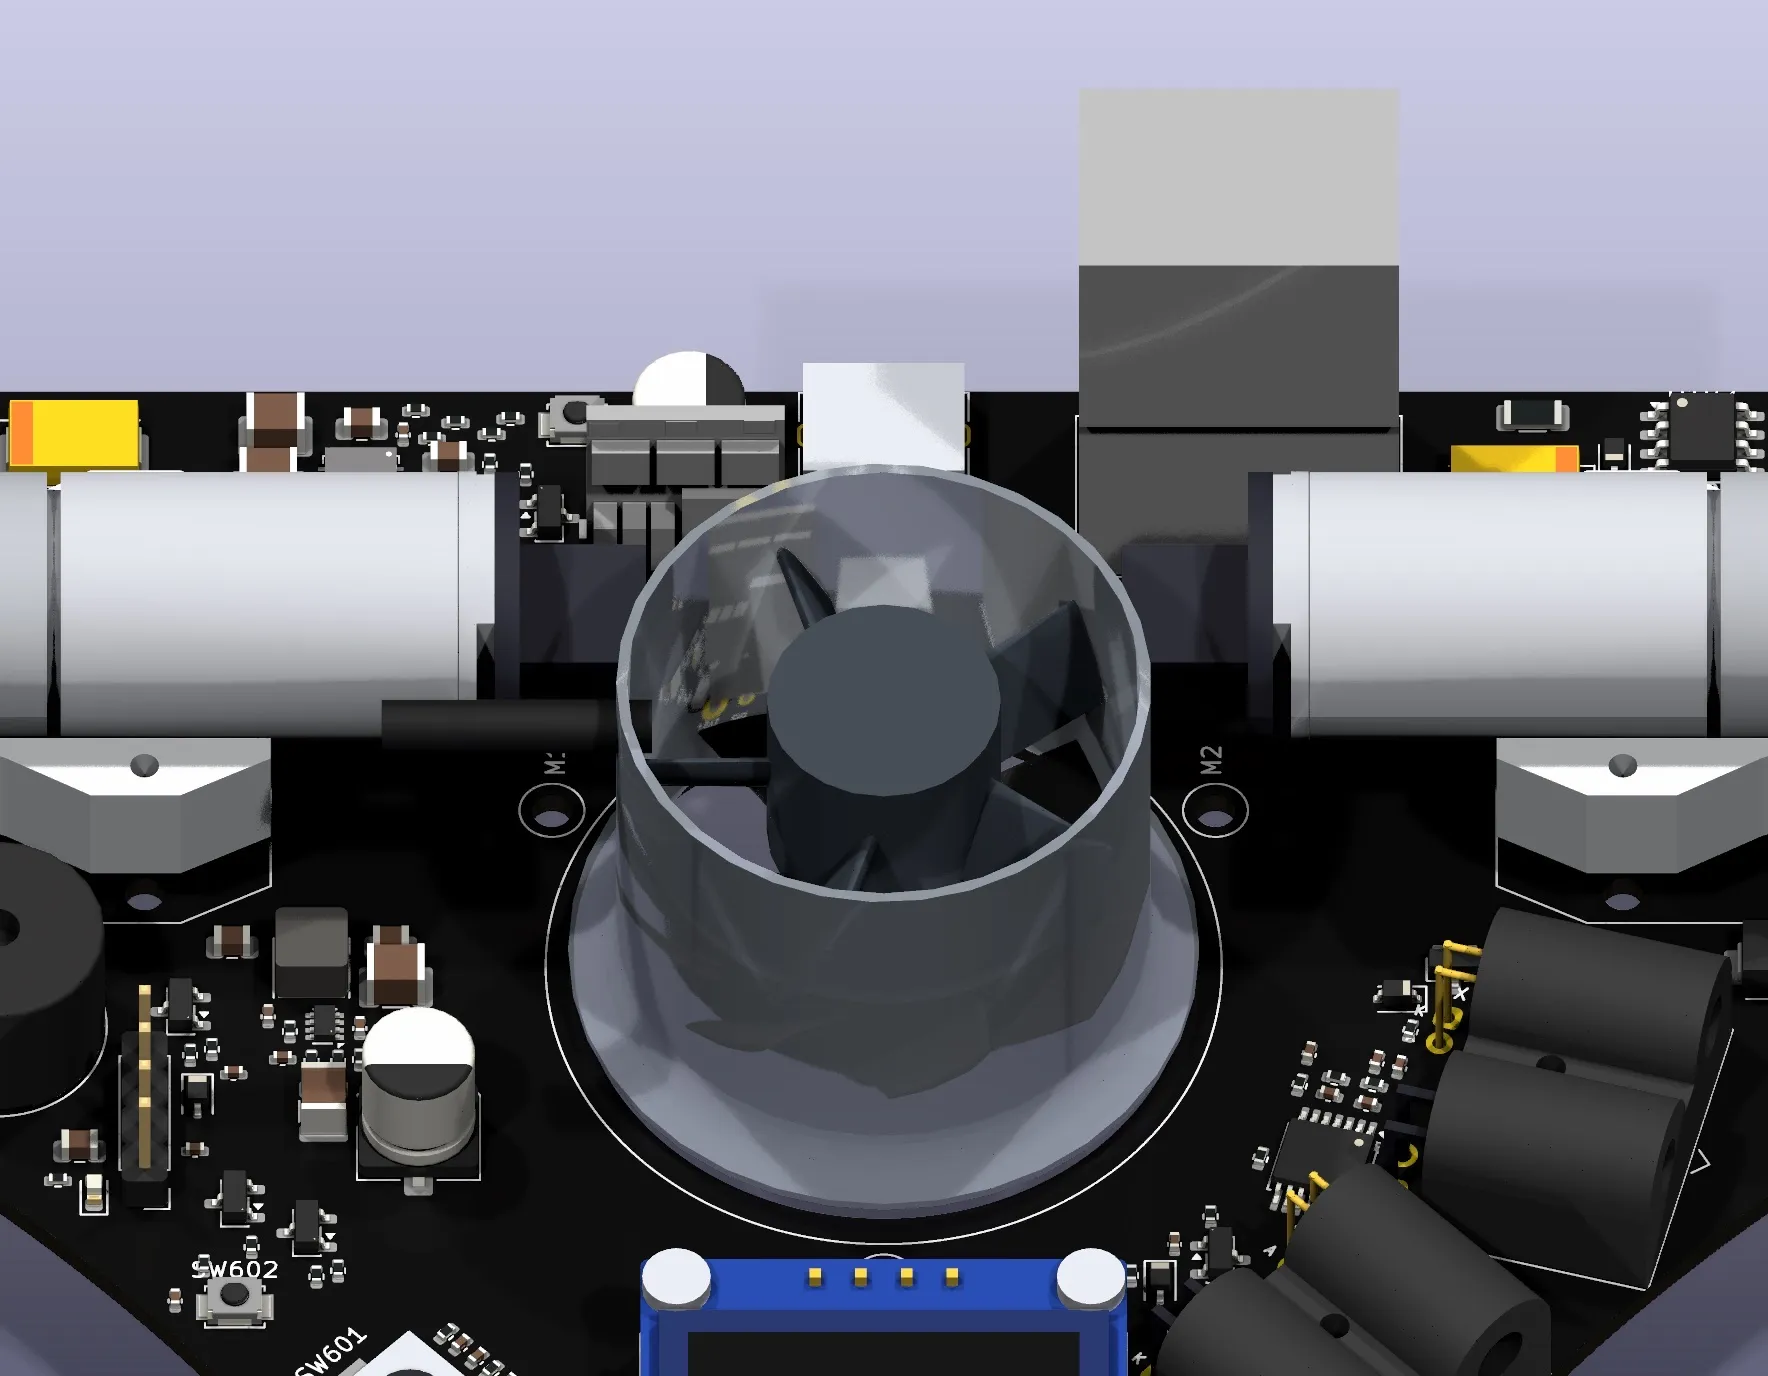
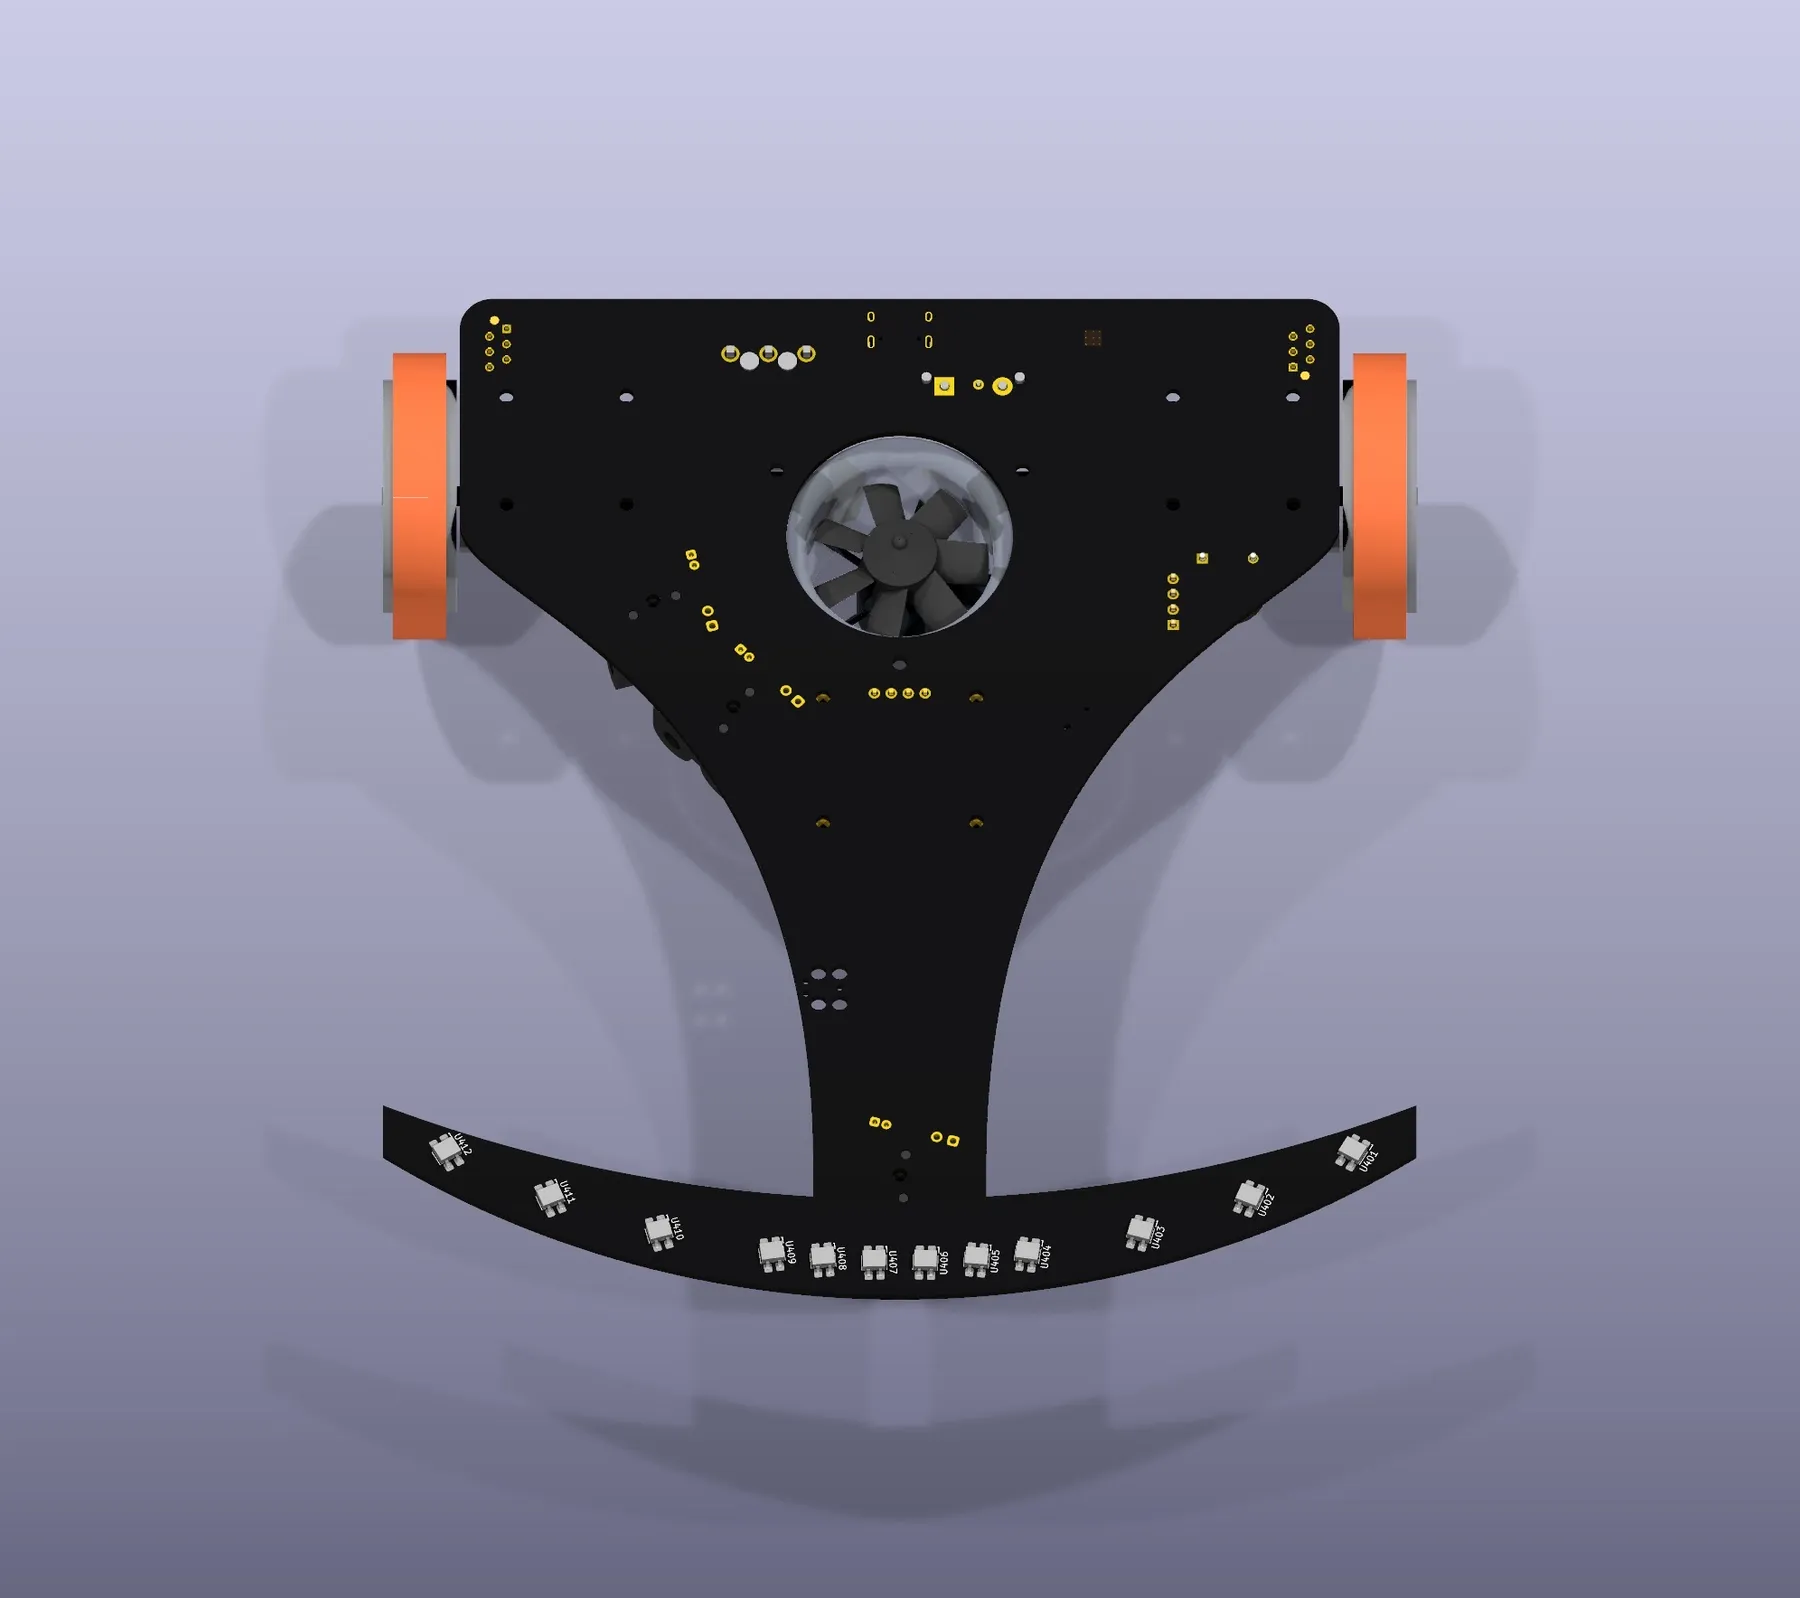
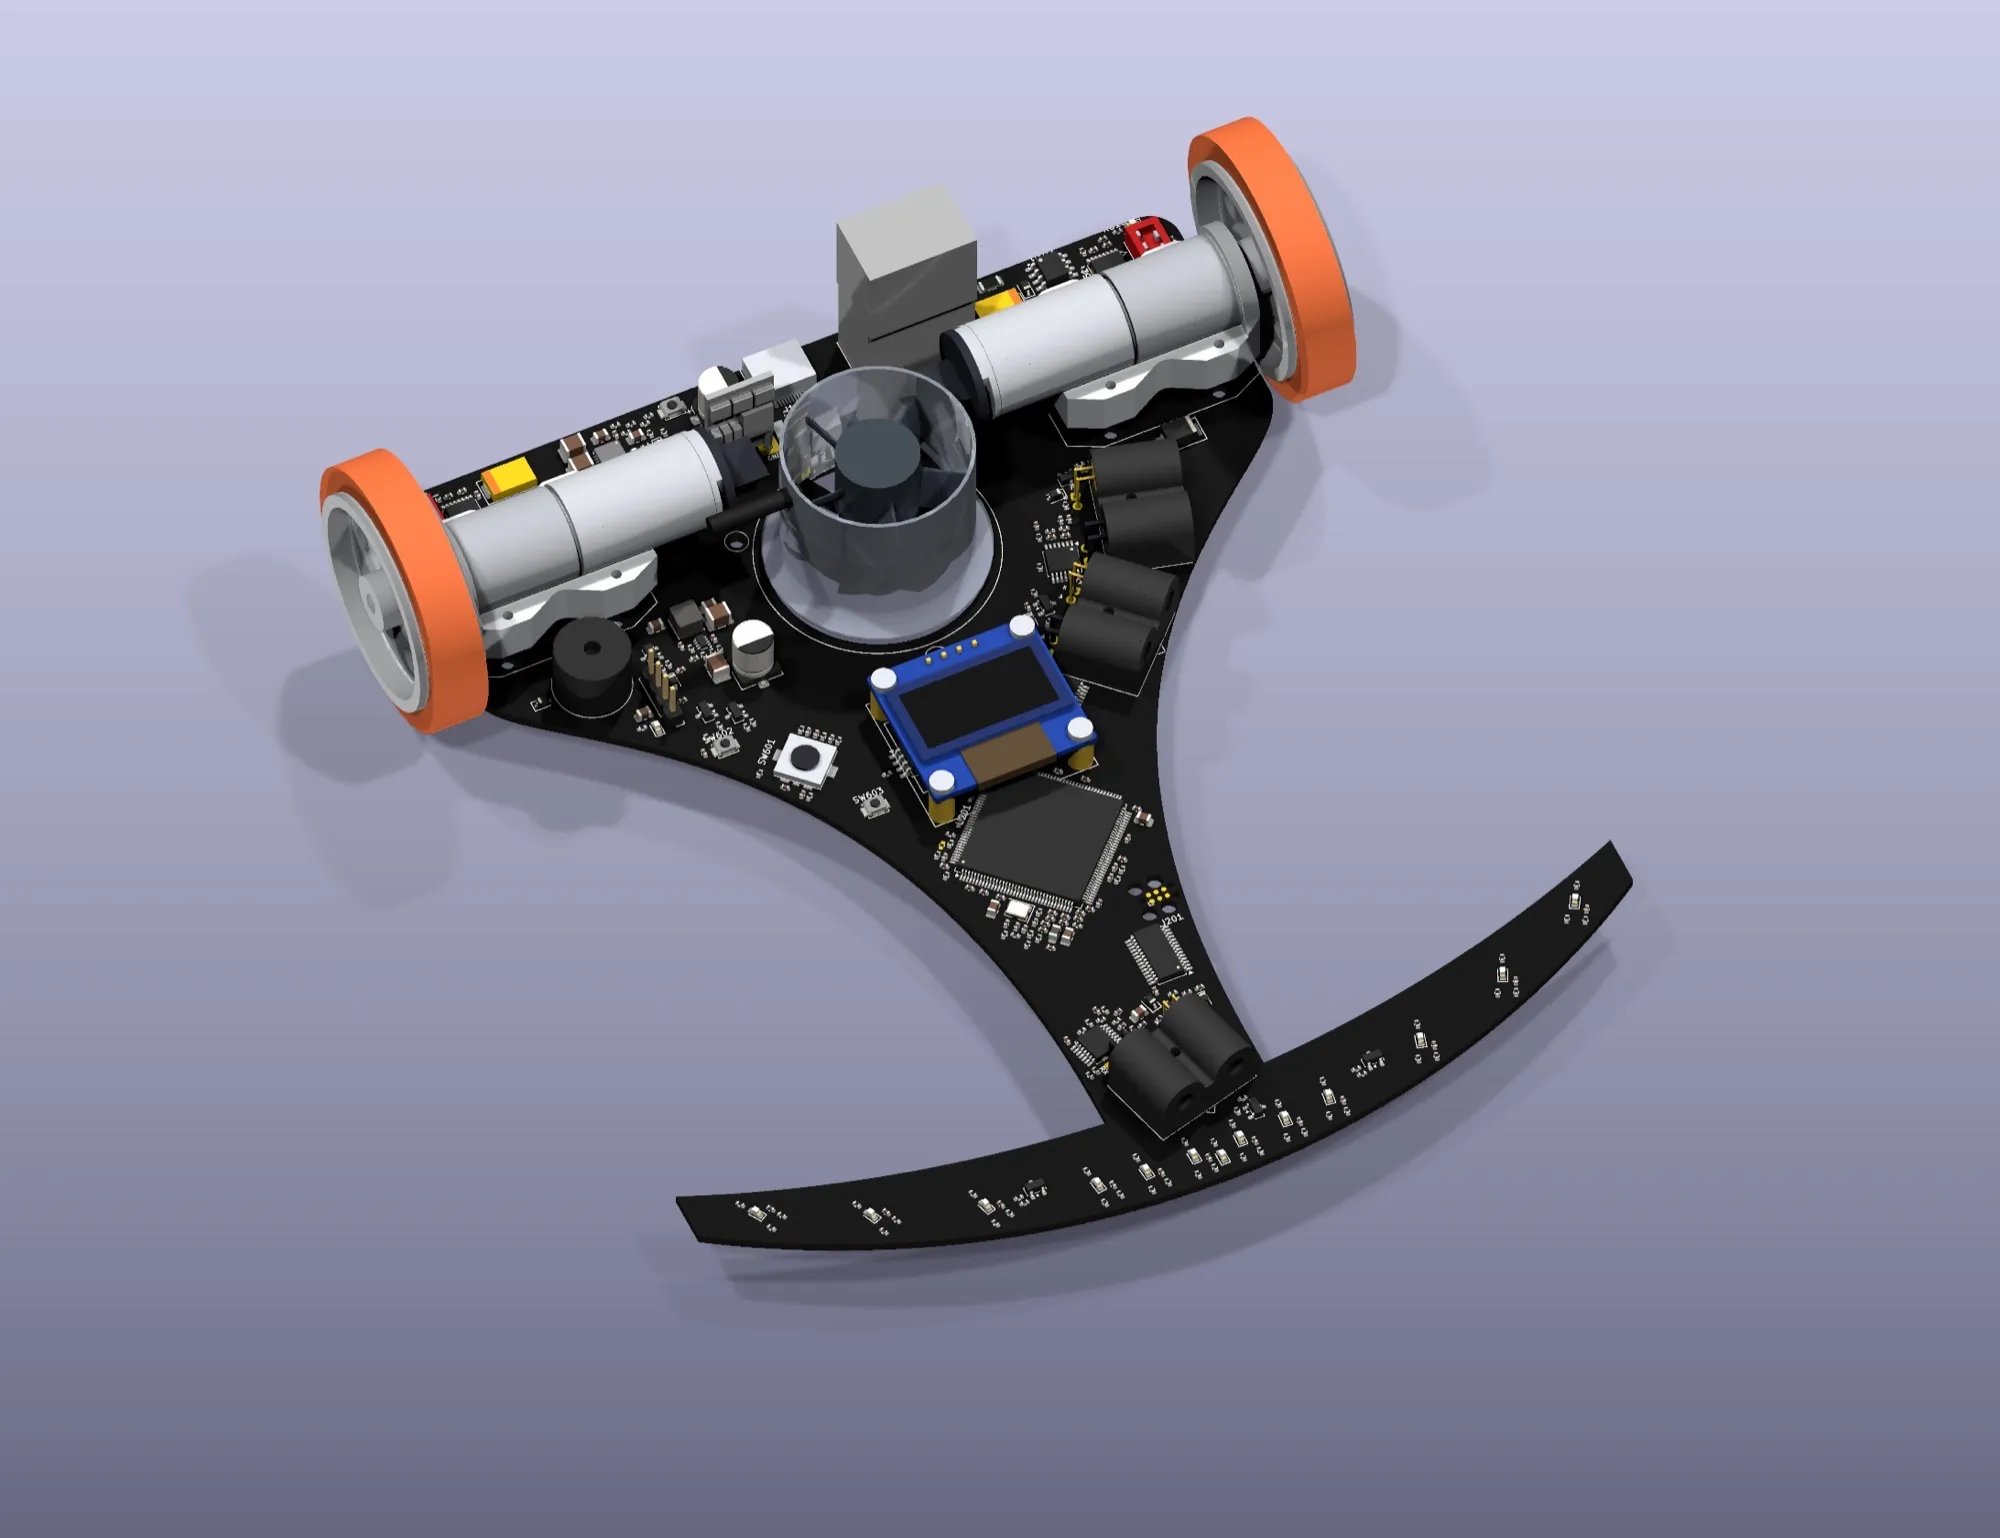
Il s’organise autour d’un STM32H723. Une barrette de douze capteurs ITR8307 lit la ligne, trois télémètres OPV302 surveillent les obstacles et une centrale inertielle LSM6DSO mesure les mouvements du robot. Deux moteurs Faulhaber 1524 à codeurs assurent la propulsion, et une turbine EDF27 crée une dépression qui plaque le robot sur la piste.
Le projet est en cours : la carte est conçue sous KiCad pour un assemblage chez JLCPCB, et le firmware reste à écrire. Les visuels de cette page sont des rendus 3D de la carte.