· Colin
Zhoé I
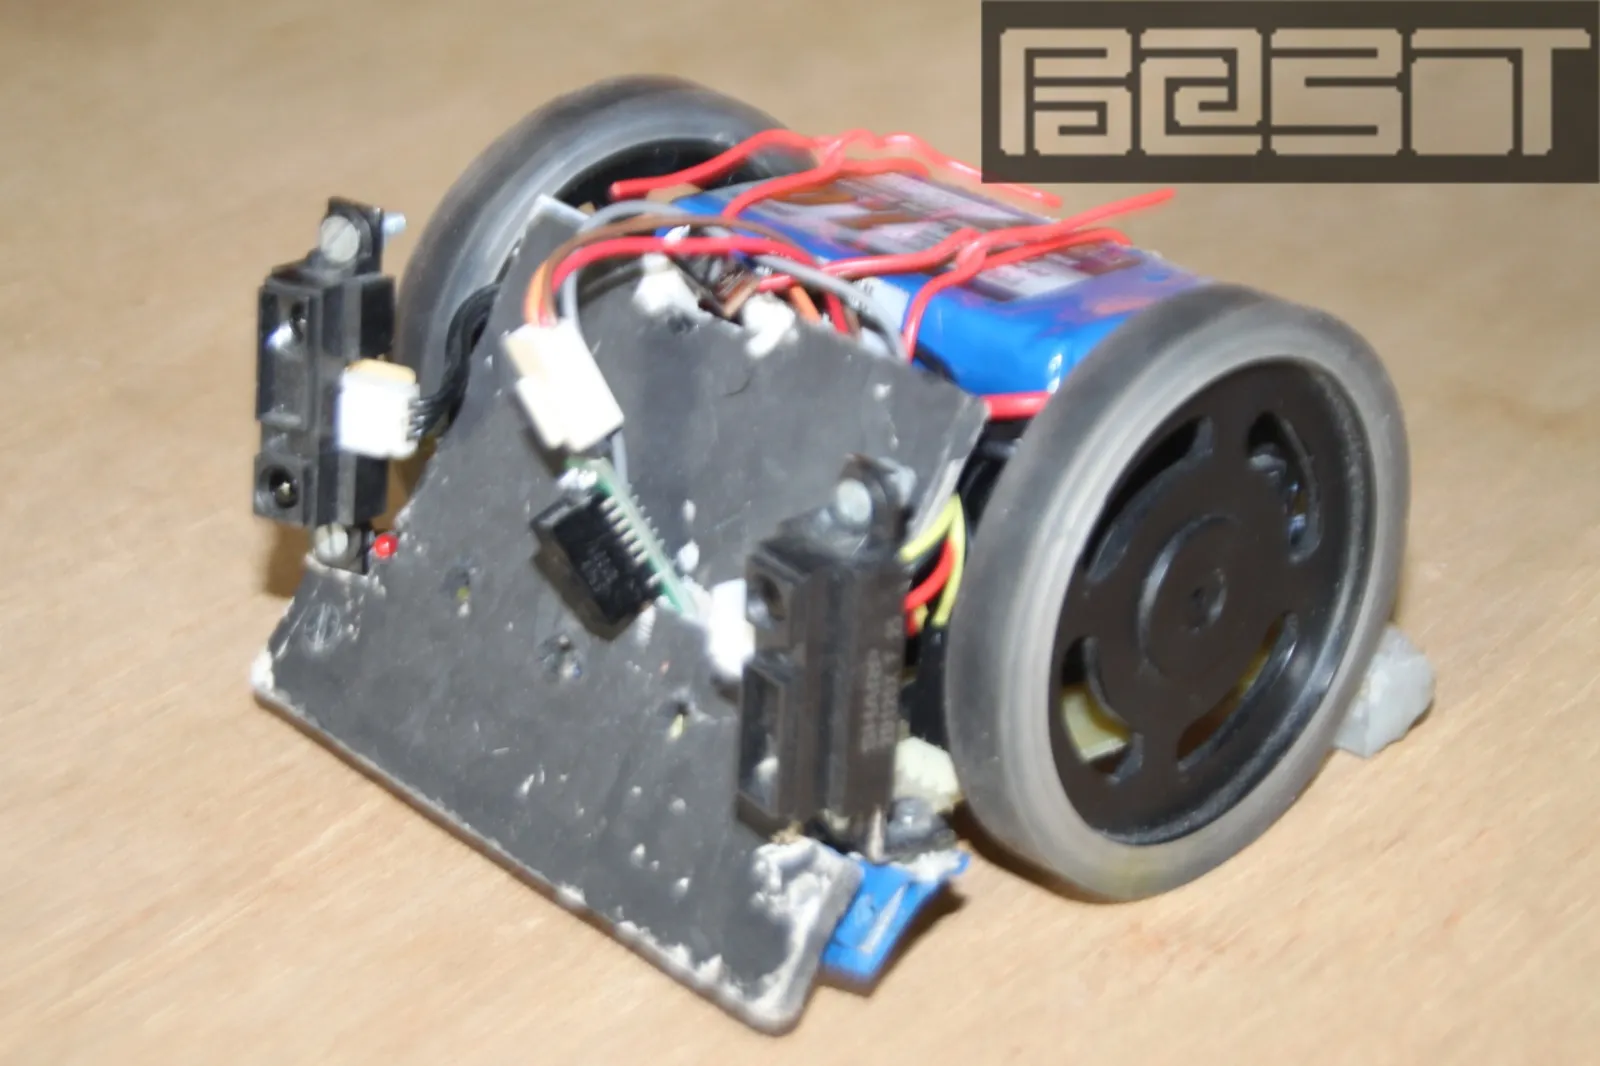
Zhoé I est un robot sumo qui a participé aux compétitions nationales de robotique se déroulant à Nîmes de 2012 à 2014.
Électronique
Ce robot utilise un PIC PICAXE.
J’utilise deux capteurs infrarouges analogiques SHARP GP2D120 pour détecter le robot adverse de loin et faire du tracking. J’ai ensuite rajouté un GP2Y0D805Z0F, capteur de distance infrarouge également, numérique 5 cm, pour voir si le robot adverse est contre mon robot, car les capteurs analogiques n’étaient pas capables de voir le robot adverse à proximité.
Sur le bord de l’aire de jeu se trouve un bandeau blanc annonçant le bord de l’aire de jeu ; j’ai donc décidé d’utiliser des capteurs de réflectance de sol pour ne pas sortir moi-même de l’aire de jeu. J’ai utilisé une référence classique : TCRC5000. Ceux-ci me renvoient une information analogique en fonction de la couleur du sol.
Programmation
La programmation n’est pas très avancée, je l’ai effectuée en BASIC. Elle ne va pas plus loin qu’aller à la rencontre de l’adversaire et éviter de sortir de l’aire de jeu.
Mécanique
La mécanique, elle aussi, est basique.
La structure est composée de la carte électronique qui me sert de châssis, et d’un plan incliné sur l’avant du robot qui me permet de pousser le robot adverse.