· Patrick
Le défi ZHONX III
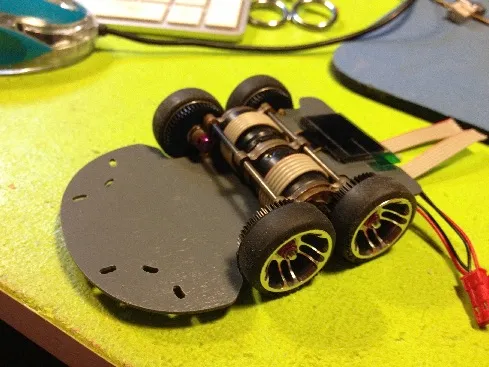
Suite à la victoire de ZHONX II à la coupe de labyrinthe (Micromouse), et à la motivation qui en découle, nous avons décidé de mettre la barre encore plus haut avec ZHONX III.
Le savoir-faire accumulé durant la fabrication de ZHONX est gigantesque, surtout au niveau de la miniaturisation. C’est cette miniaturisation que nous voulons pousser encore plus loin avec ZHONX III.
Partie méca
- Poids inférieur à 100 g (option afficheur OLED amovible)
- Longueur inférieure à 100 mm
- Largeur inférieure à 75 mm
- Hauteur inférieure à 25 mm
- Vitesse rectiligne max 3,5 m/s !!!
- Vitesse en courbe max 1,3 m/s
- Accélération max 13 m/s²
Pour répondre à ce défi, il n’y a pas trente-six solutions : il faut chercher sur les sites de micromouses et regarder comment les autres passionnés réalisent leur robot. Après des heures et des heures de recherches, voici la solution que nous avons concoctée :
- Moteur FAULHABER 1717SR (6 V) + IE2-512
- Jantes avant Mini Z 3° (déport de 3 mm) plastique
- Pneus avant Mini Z entre 6° et 20° RCP
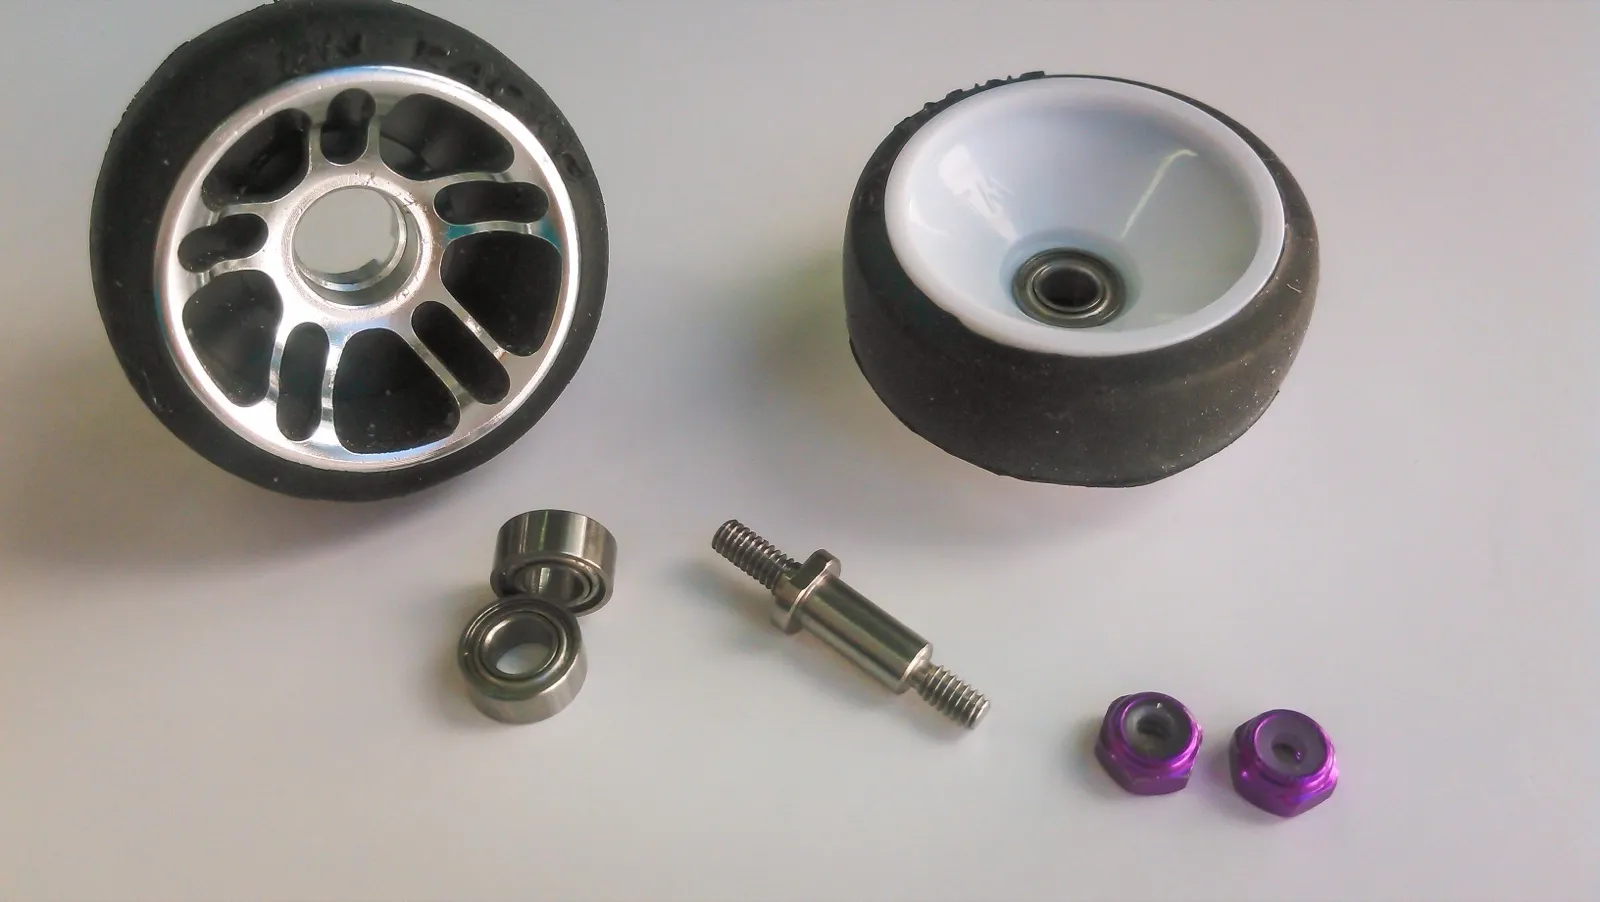
- Axe de fusée diamètre 3 mm + roulements (MR3-028)
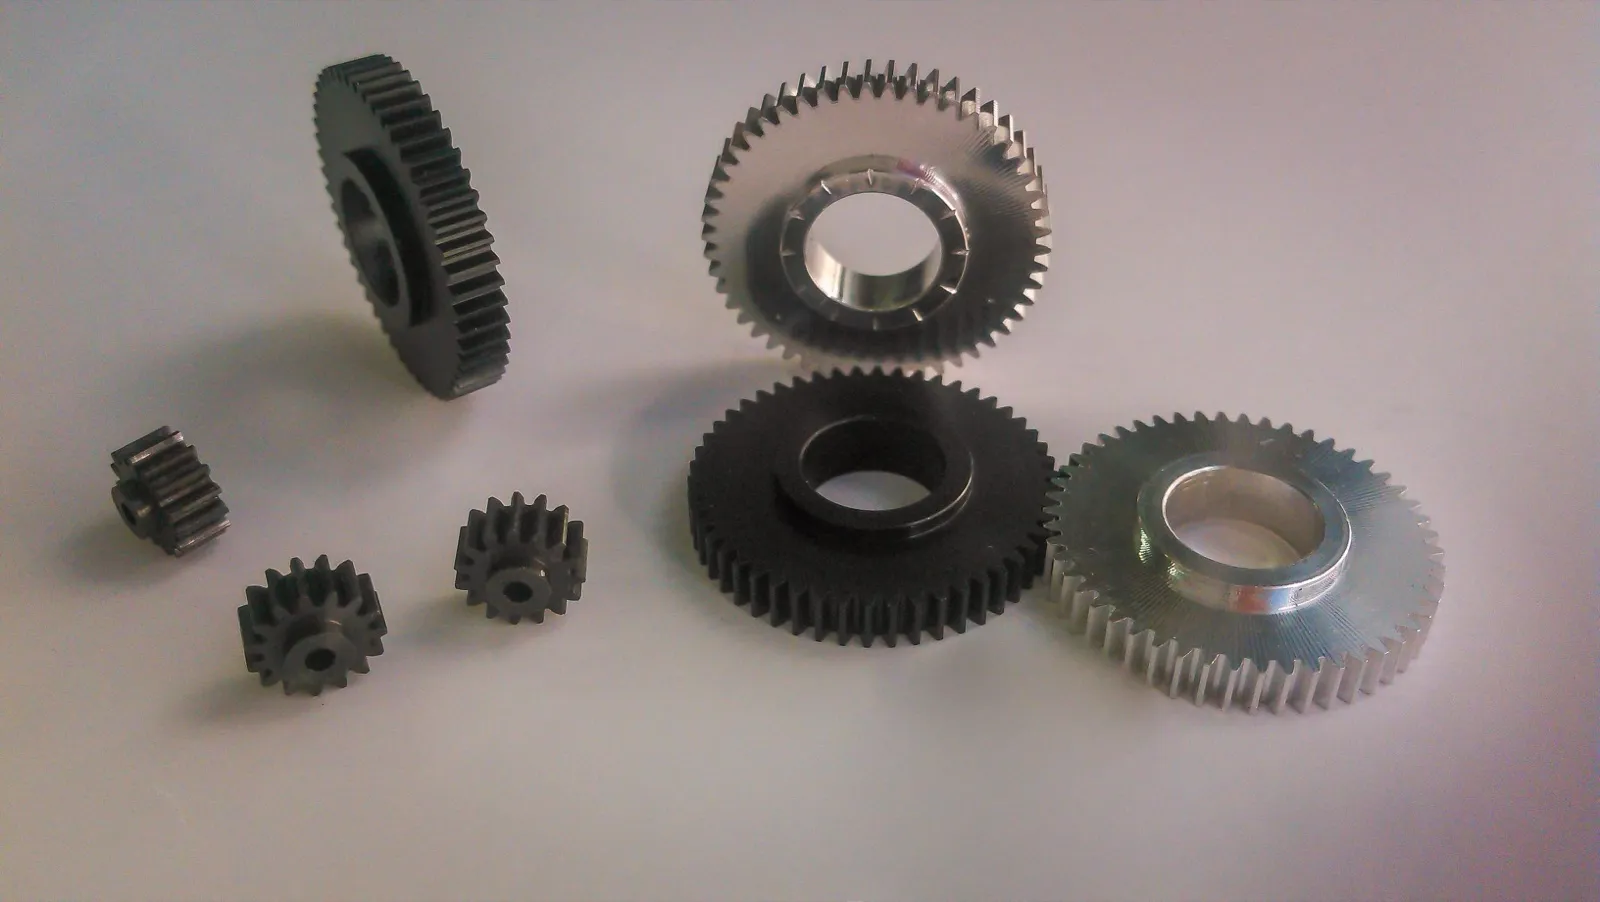
- Réducteur à engrenages constitué, par essieu, de deux couronnes Jeambrun de 50 dents et d’un pignon moteur acier de la même société (module 0,4)
- Structure en FR4 10/10
Le plus difficile dans cette partie méca repose sur le choix des couples moteurs pignons / couronnes roues. En d’autres termes : quel est le rapport poids / puissance satisfaisant la vitesse max en courbe et rectiligne, le poids, l’accélération… Afin de mener à bien ces calculs, il faut commencer par regarder les moteurs des autres concurrents. On peut déjà constater qu’il y a deux tendances : moteurs pas à pas et moteurs continus à aimants permanents.
Forcés de constater que seuls les robots intégrant une technologie DC atteignent les conditions de notre défi, nous décidons donc de comparer les fabricants de micro-moteurs.
Immédiatement, nos regards se sont tournés vers les moteurs FAULHABER : cette société propose une multitude de moteurs, encodeurs et réducteurs de très haute qualité parfaitement adaptés à notre besoin. Nous avons choisi le moteur 1717 SR qui fournit une puissance utile de 1,96 W pour un poids de 18 g ! Mais ce n’est pas tout, on peut l’équiper d’un encodeur en quadrature intégré de 512 ppt (d’autres encodeurs sont disponibles).
Nous avons aussitôt contacté la société FAULHABER afin de leur proposer un partenariat ; ils ont écouté notre demande et n’ont pas hésité à nous aider. Nous sommes très heureux d’avoir reçu une réponse positive !
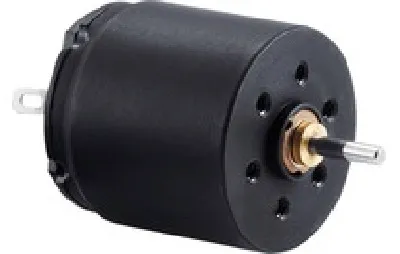
La partie engrenage, elle aussi, est loin d’être évidente. Trouver le bon module, le bon rapport et le bon diamètre d’axe sans passer par une fabrication sur mesure s’est révélé impossible. La société Jeambrun Appareillages nous a réalisé un lot de pignons-couronnes d’une qualité et d’une précision exceptionnelles. Nous ne le disons pas assez : le club vit grâce à ses sponsors, derrière notre travail se cachent des personnes et des sociétés engagées et passionnées.
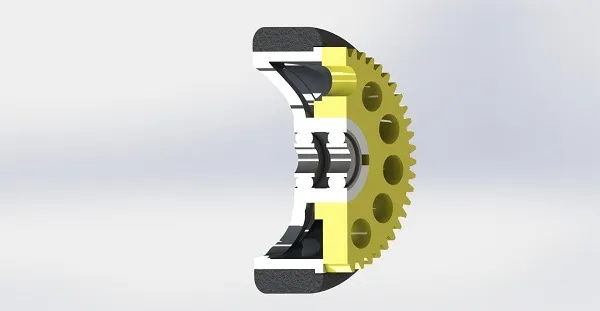
Voici les modélisations du bloc-moteur :
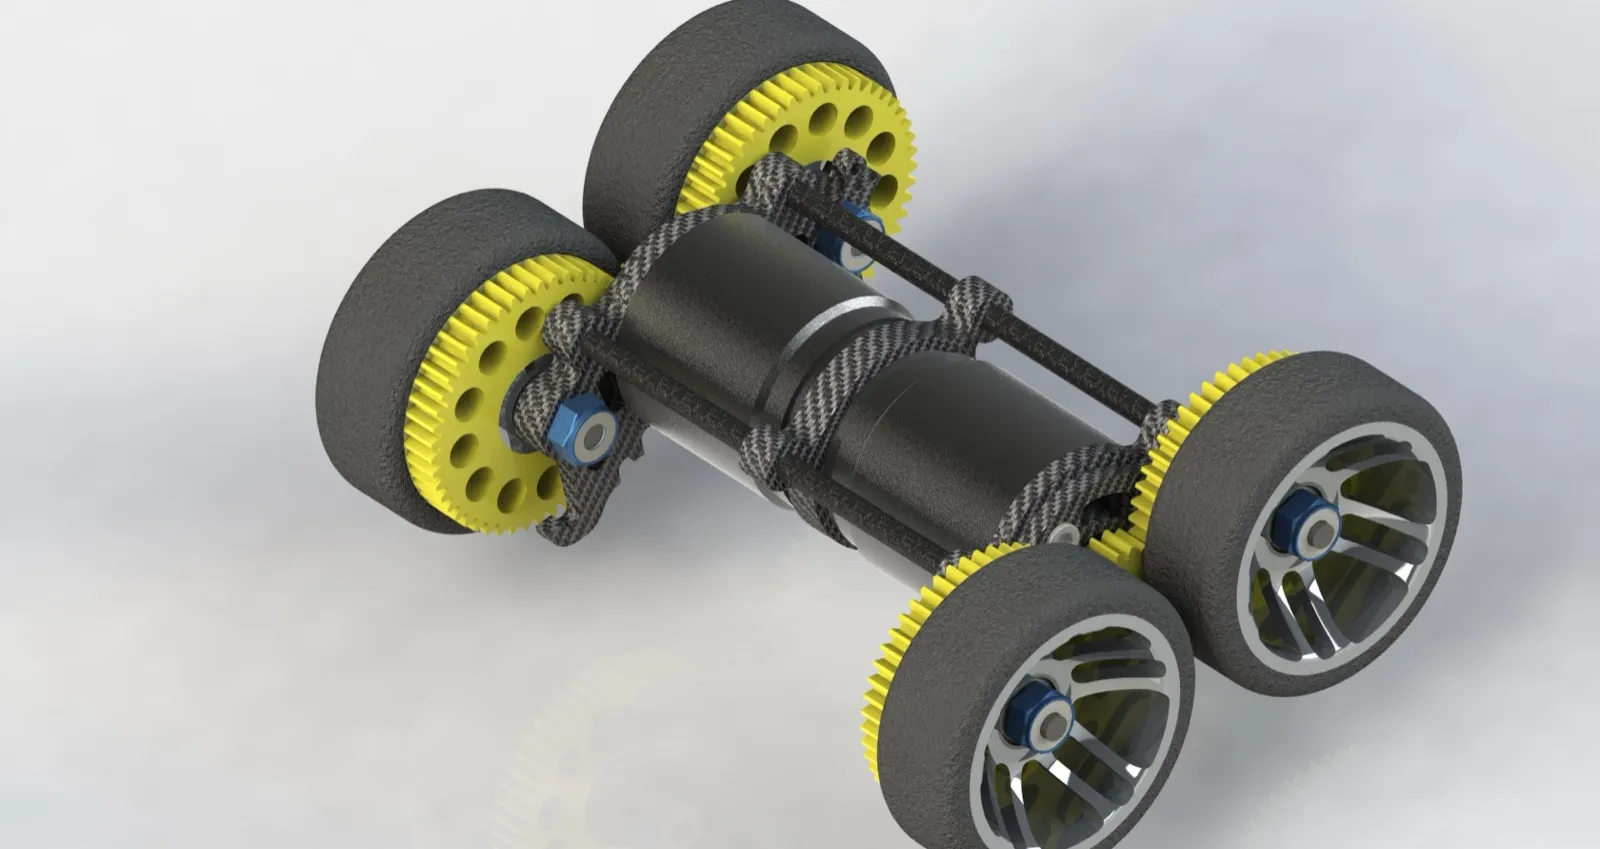
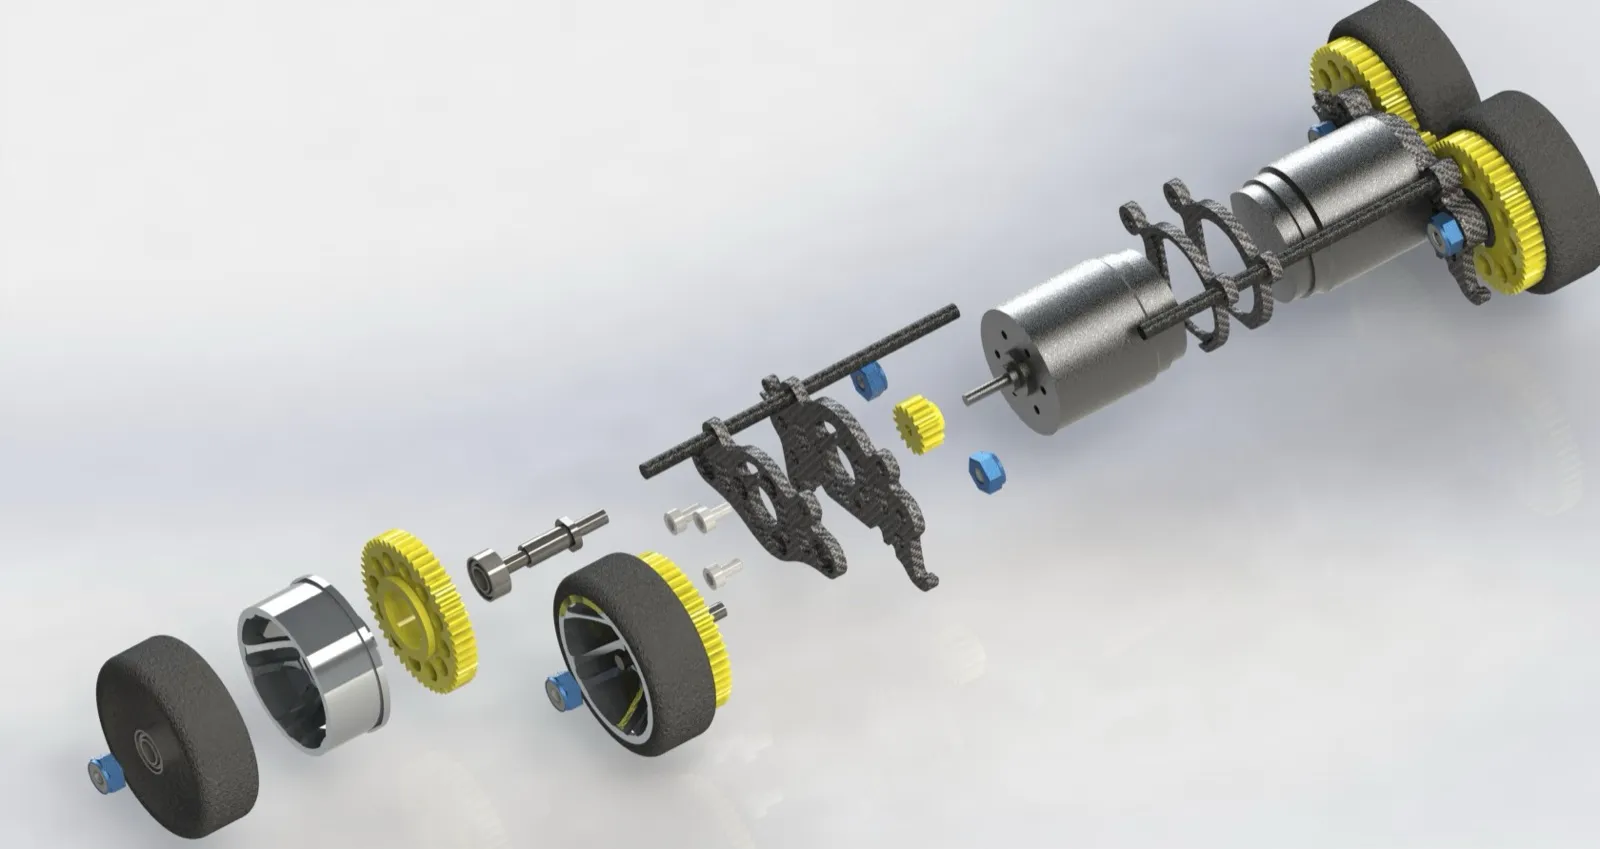
L’assemblage d’une roue est simple : la couronne dentée vient s’adapter sur le déport de la jante (les fameux 3° = 3 mm).
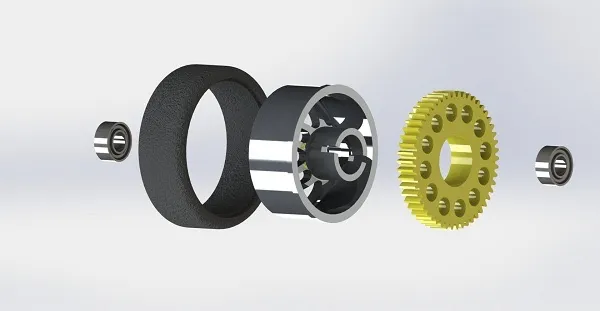
Voici les axes utilisés :
Partie électronique
- Microcontrôleur STM32F405RET6
- Capteur sol (mode suiveur de ligne) QRE1113GR
- LED et phototransistor IR TEFT4300 SFH4545
- Gyroscope Analog Devices ADXRS620
- Écran OLED 128 × 64 SSD1306 0,96”
- Contrôleur moteur A3918, fréquence PWM 21 kHz
- Deux batteries lithium polymère 3,7 V 250 mAh format 402035
- Chargeur intégré MCP73213
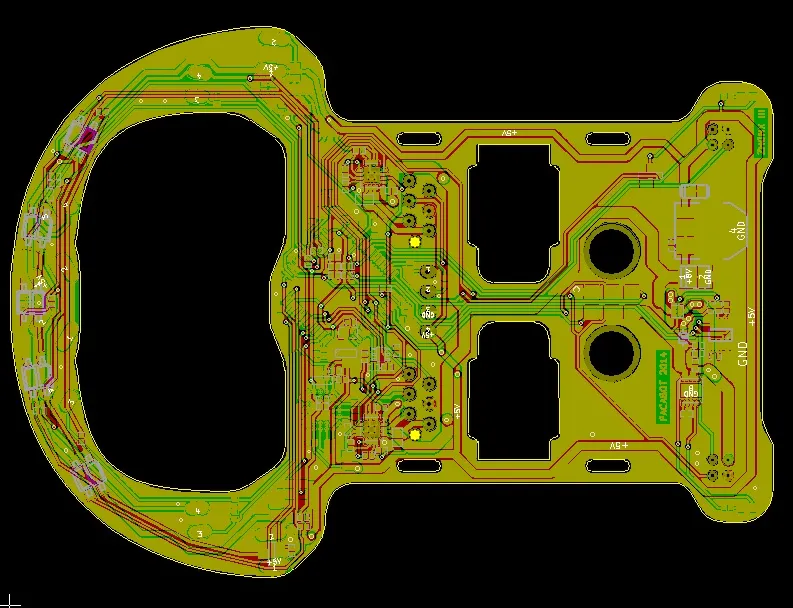
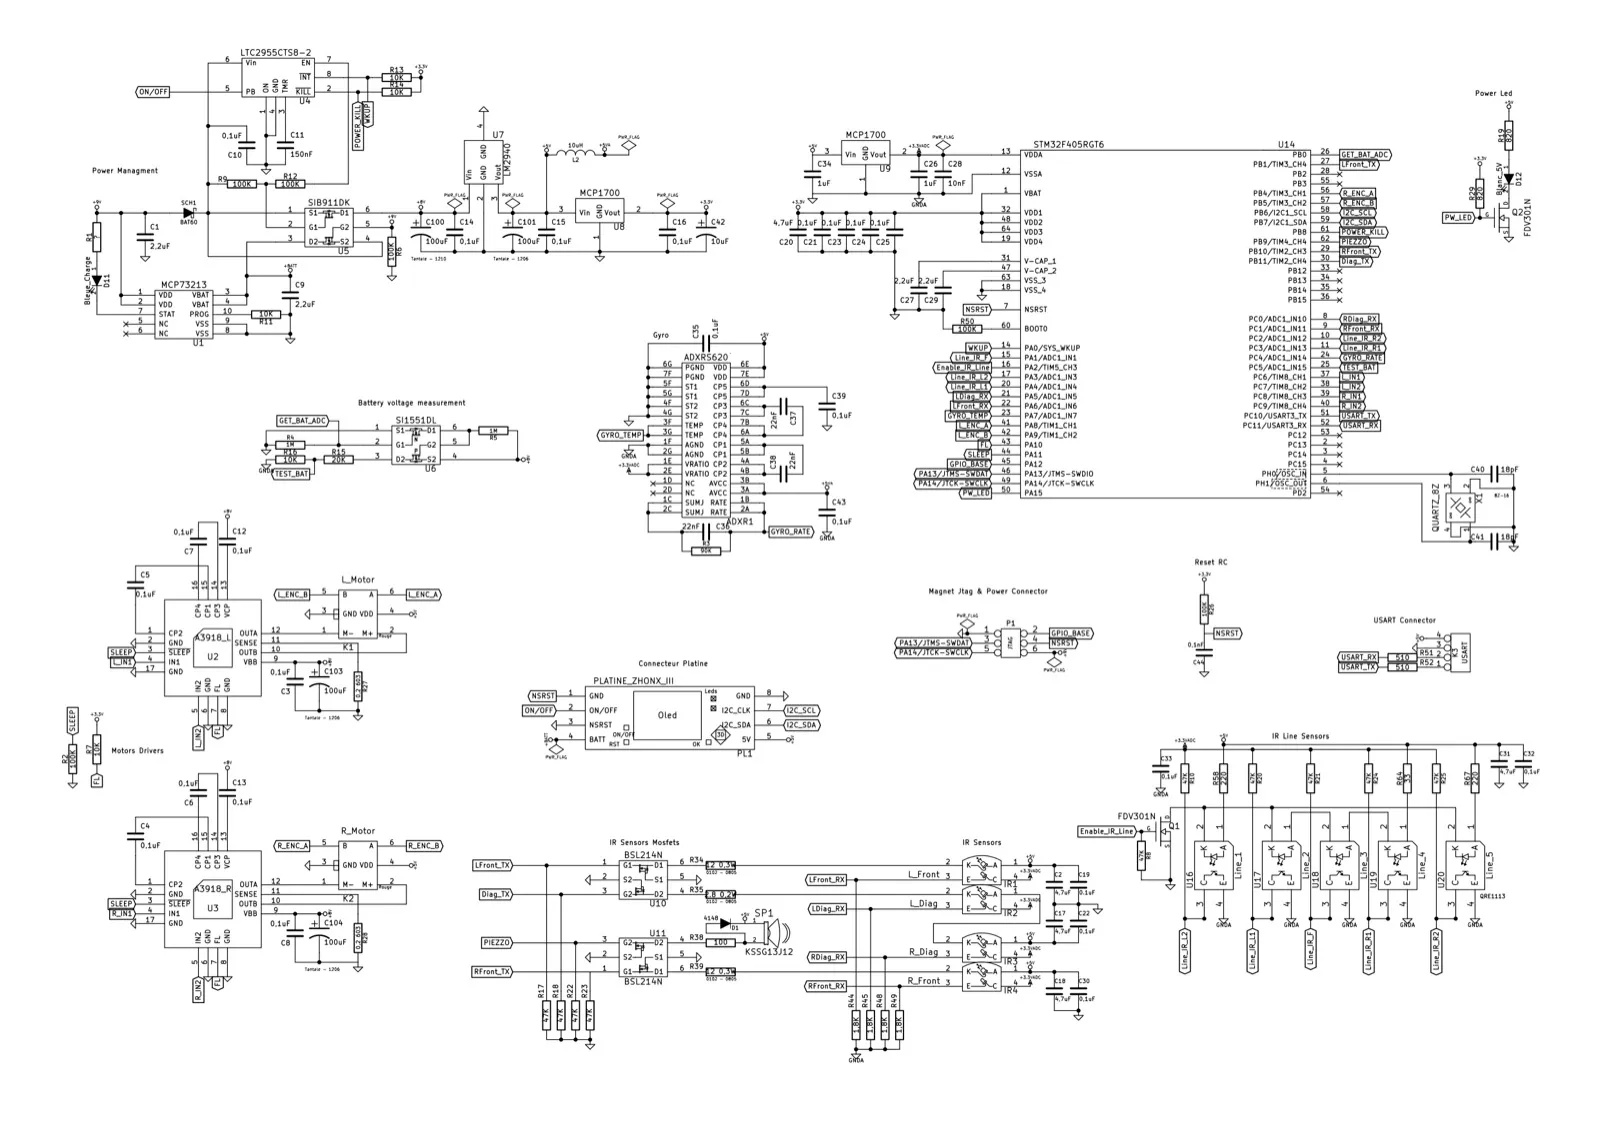
CAO
Nous utilisons la suite KiCad : non seulement ce logiciel est gratuit et open source, mais de plus il rivalise grandement avec tous les concurrents payants. La dernière version (bêta) intègre un système de routage inédit : démonstration du routeur KiCad au CERN (YouTube) !
Quelques particularités électroniques
Alimentation
L’alimentation électrique du robot est composée de quatre fonctions : le chargeur lithium polymère MCP73213, le power switch LTC2955, le double MOSFET de puissance SIB911 et la partie régulation LDO.
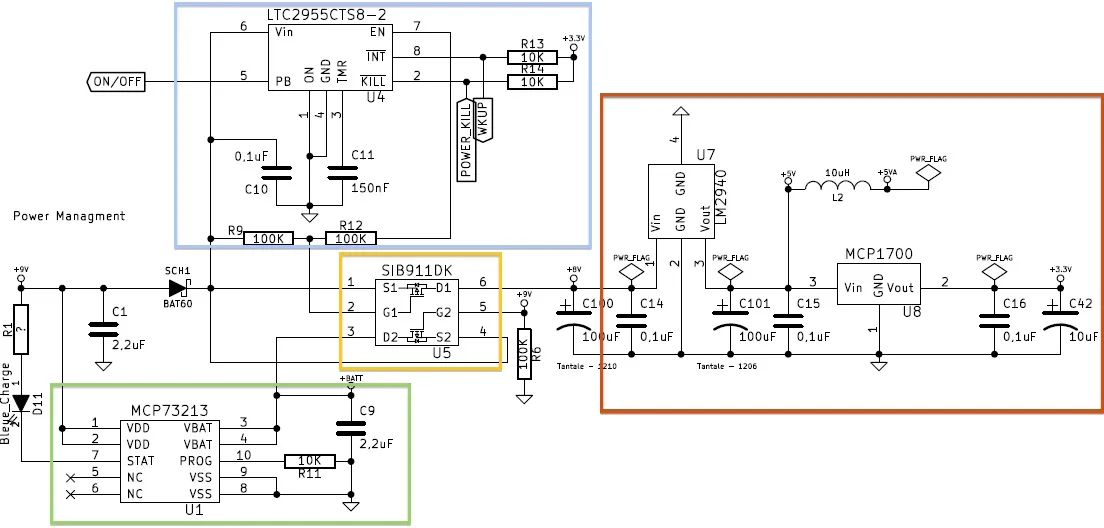
La partie haute du double MOSFET SIB911 permet de commuter la puissance générale via le switch électronique LTC2955 : un simple bouton poussoir permet d’allumer ou d’éteindre le robot, et powerkill permet au microcontrôleur de couper l’alimentation générale, utile par exemple quand on a oublié d’éteindre le robot. La partie basse s’occupe de commuter la source d’énergie entre l’alimentation de la base et la batterie intégrée. Ce montage est très particulier car il utilise le MOSFET en sens inverse : en effet, on utilise la diode intégrée pour délivrer la puissance quand on est en mode batterie, et la partie MOSFET permet de couper la réinjection de courant dans la batterie quand on est sur la base.
Mesure de tension batterie
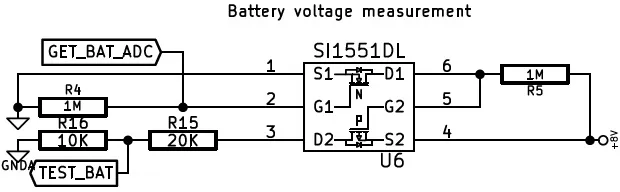
Quand on souhaite connaître la tension de la batterie via un ADC d’un microcontrôleur, on est amené à utiliser un pont diviseur afin d’adapter la plage de mesure. Cette méthode, parfaite en temps normal, pose problème dès lors qu’on fait la chasse au micro-ampère. Le montage ci-dessous permet de s’affranchir de la consommation permanente du pont en insérant un MOSFET de mise sous tension. GET_BAT_ADC commande la mise sous tension afin de réaliser la mesure sur TEST_BAT ; la durée de la mesure est de quelques microsecondes.
Aire de jeu
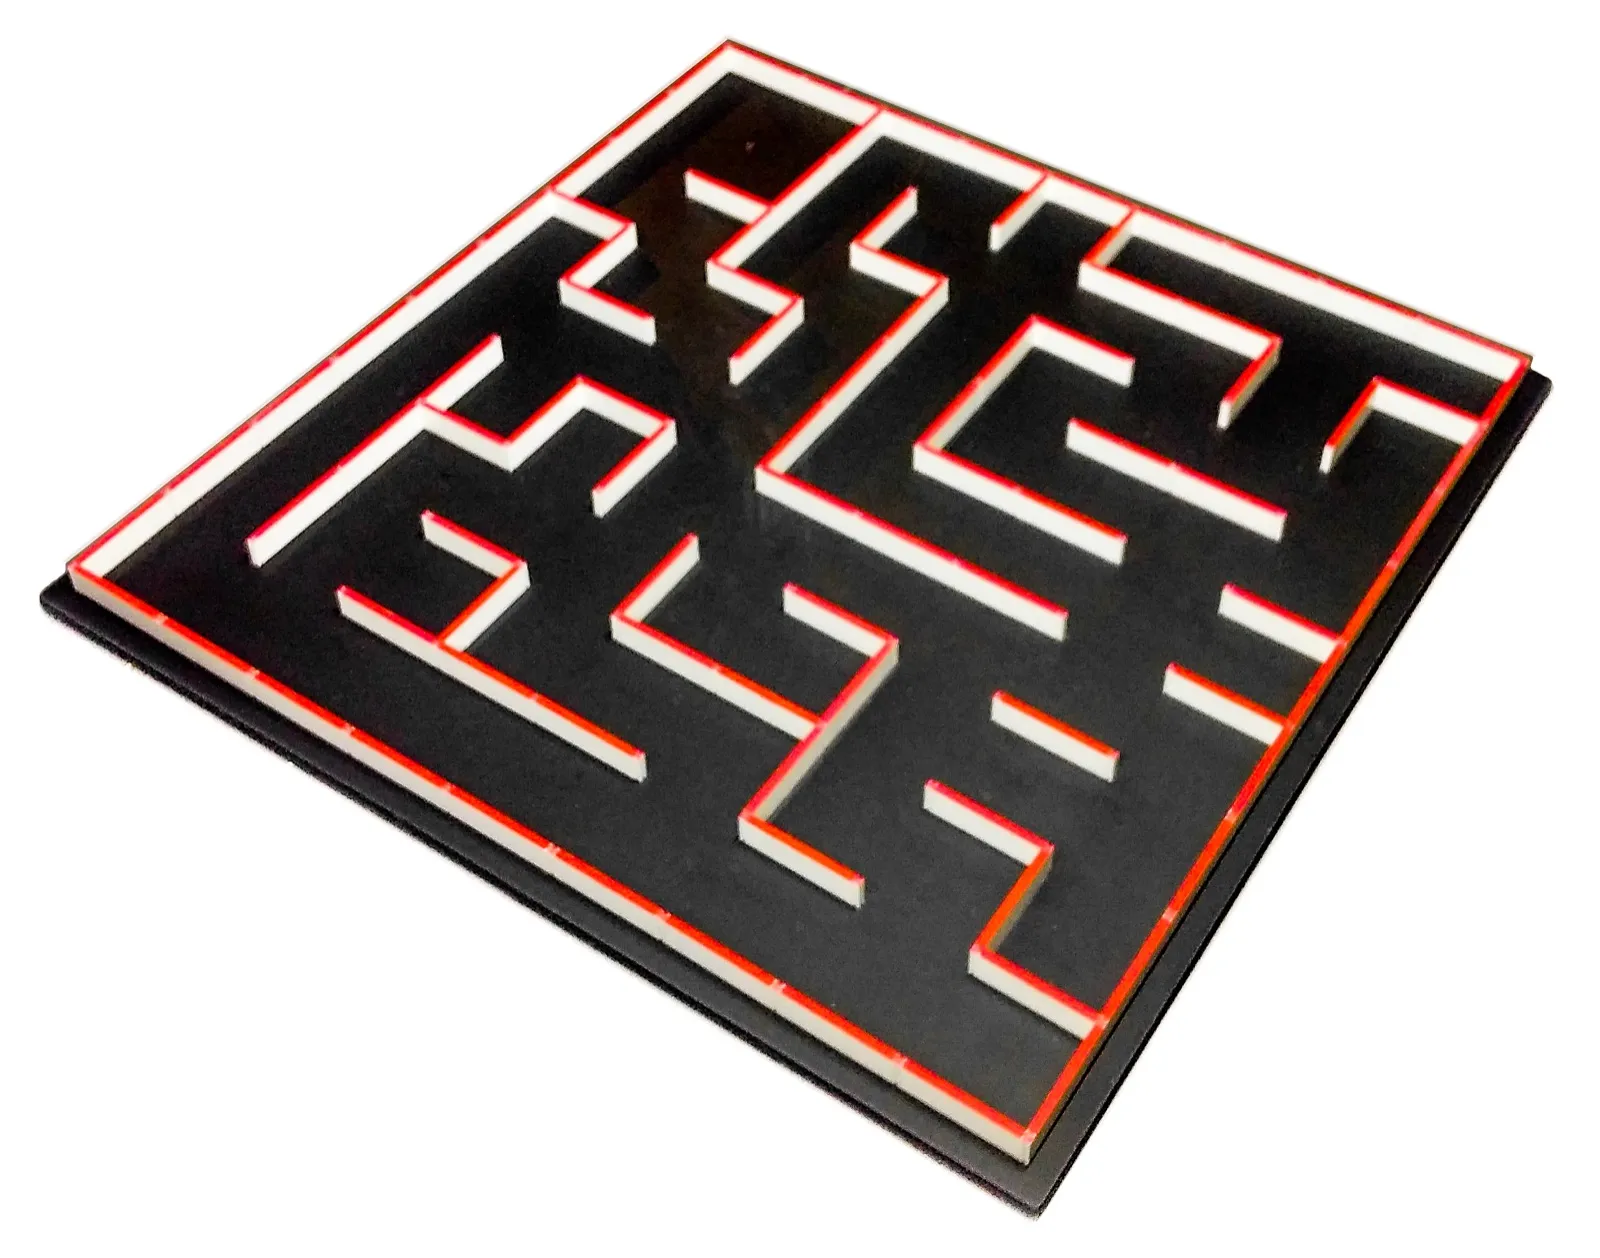
Voici l’aire de jeu que nous nous sommes fabriquée pour tester le robot. Celle-ci fait un peu plus du quart de l’aire de jeu du concours de Birmingham. Nous allons pouvoir commencer à tester l’asservissement du robot dans le labyrinthe.